


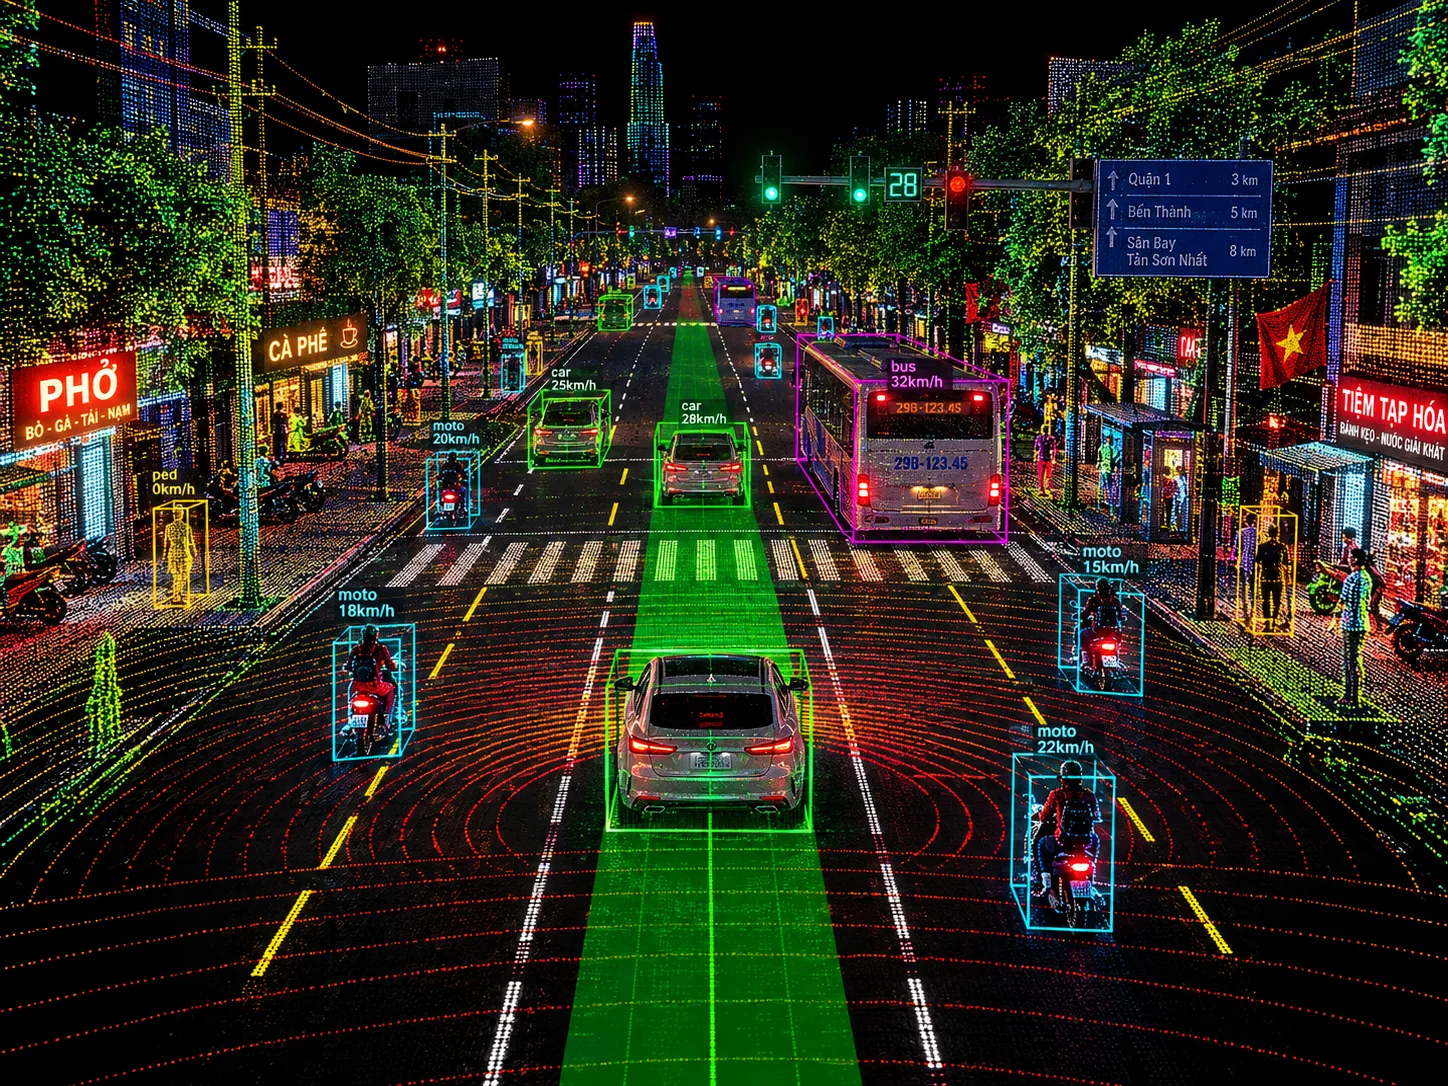
Vì sao xử lý tại biên
Giảm độ trễ, tải mạng và mức độ lộ dữ liệu cảm biến thô.
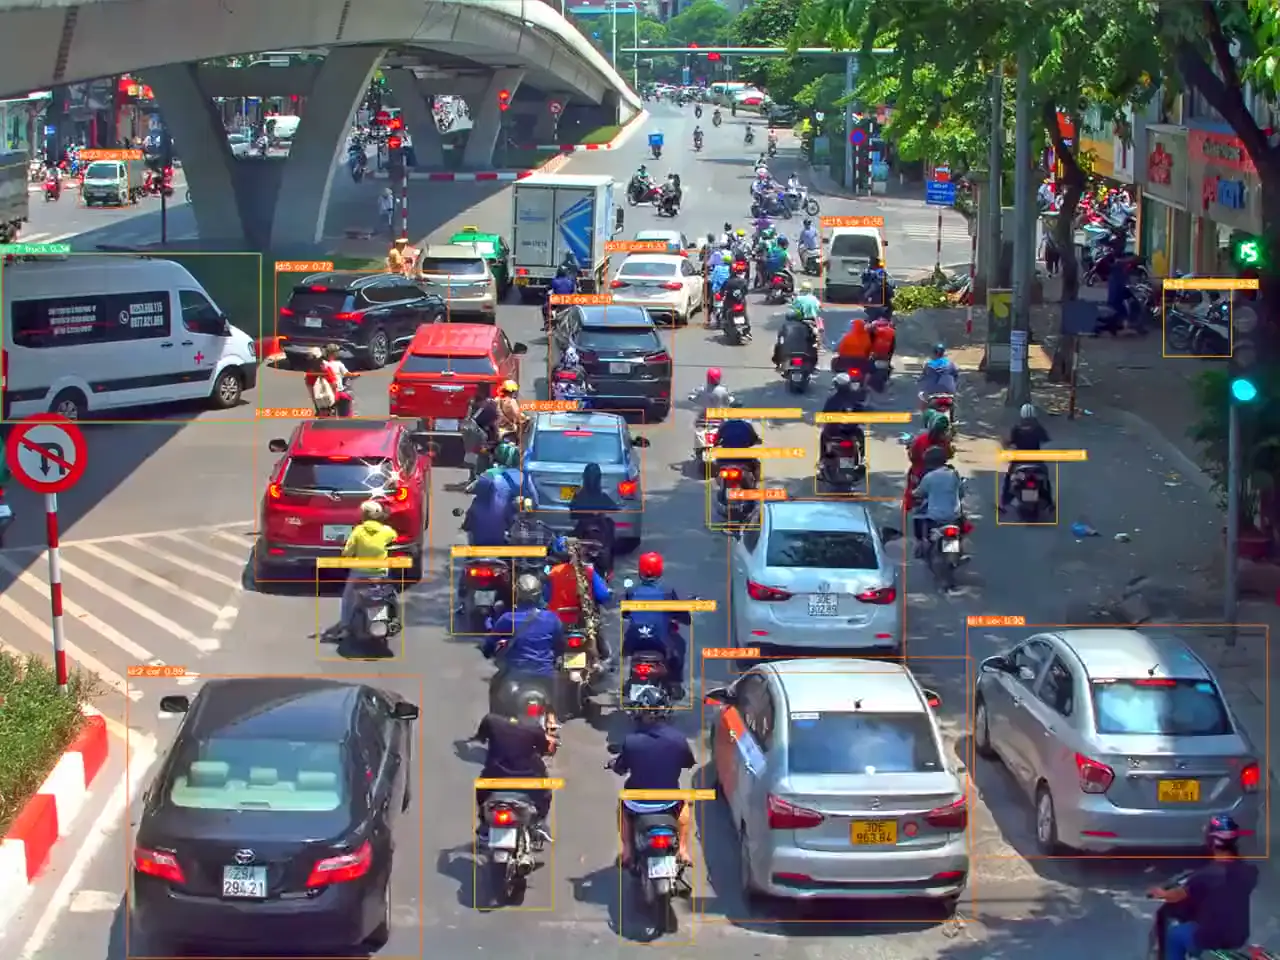
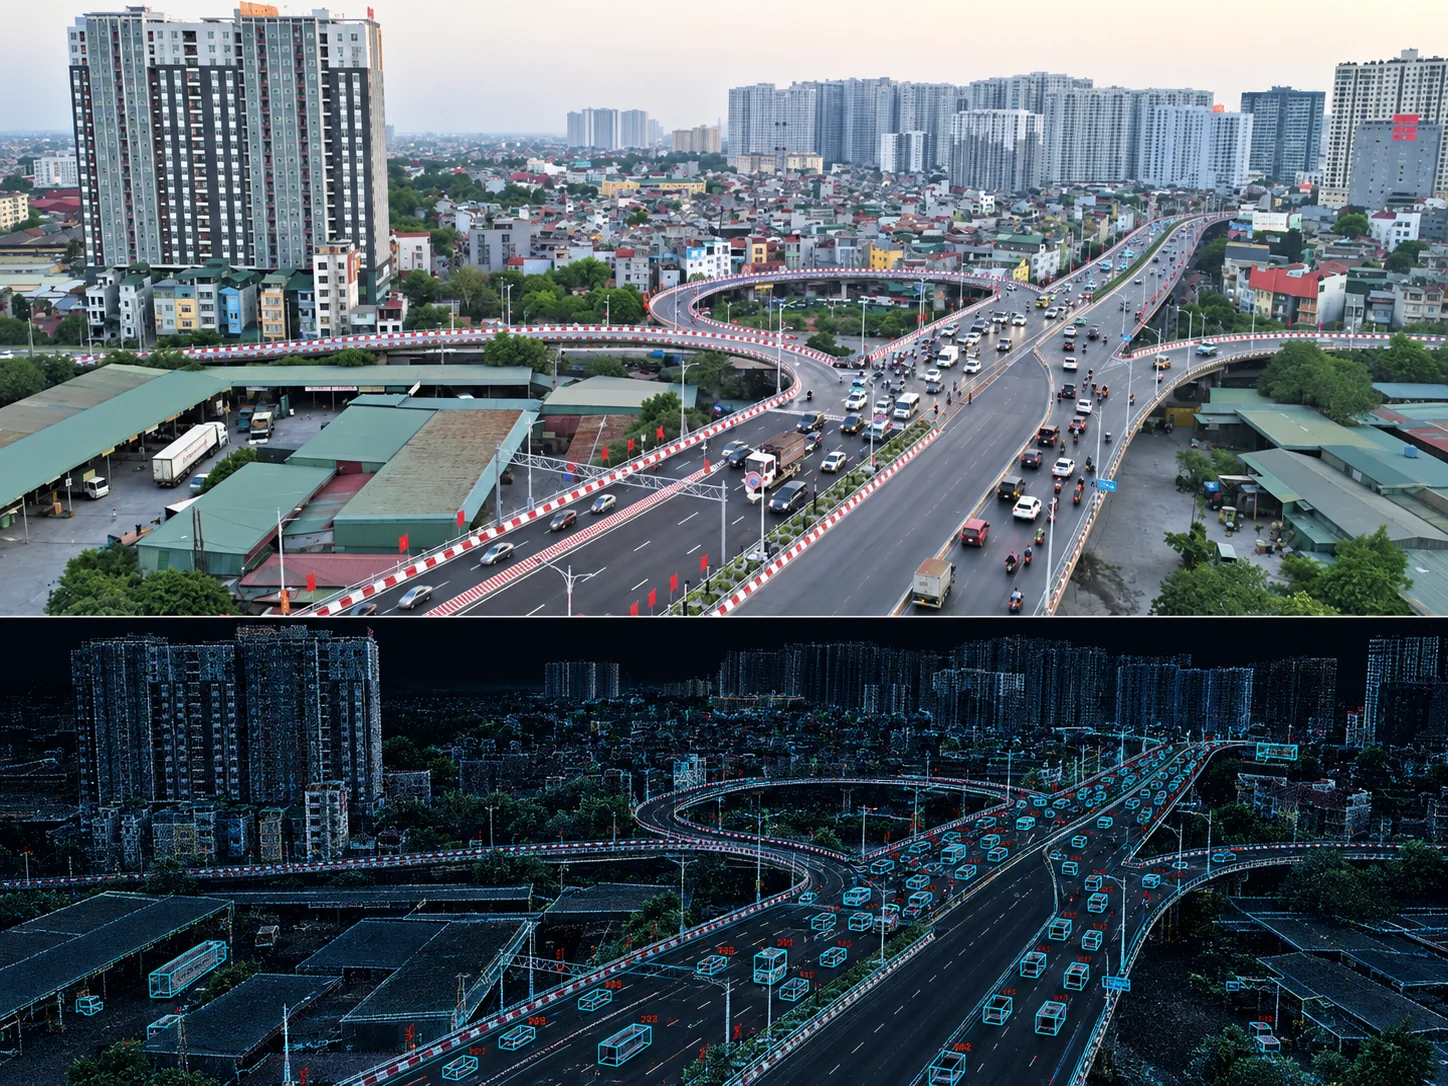
TeraFlow kết nối cảm biến ven đường, nhận thức 3D và theo dõi để cho thấy điều đang xảy ra và giao thông thay đổi thế nào.
CAMERA + LIDAR
XỬ LÝ TẠI BIÊN
THEO DÕI 3D
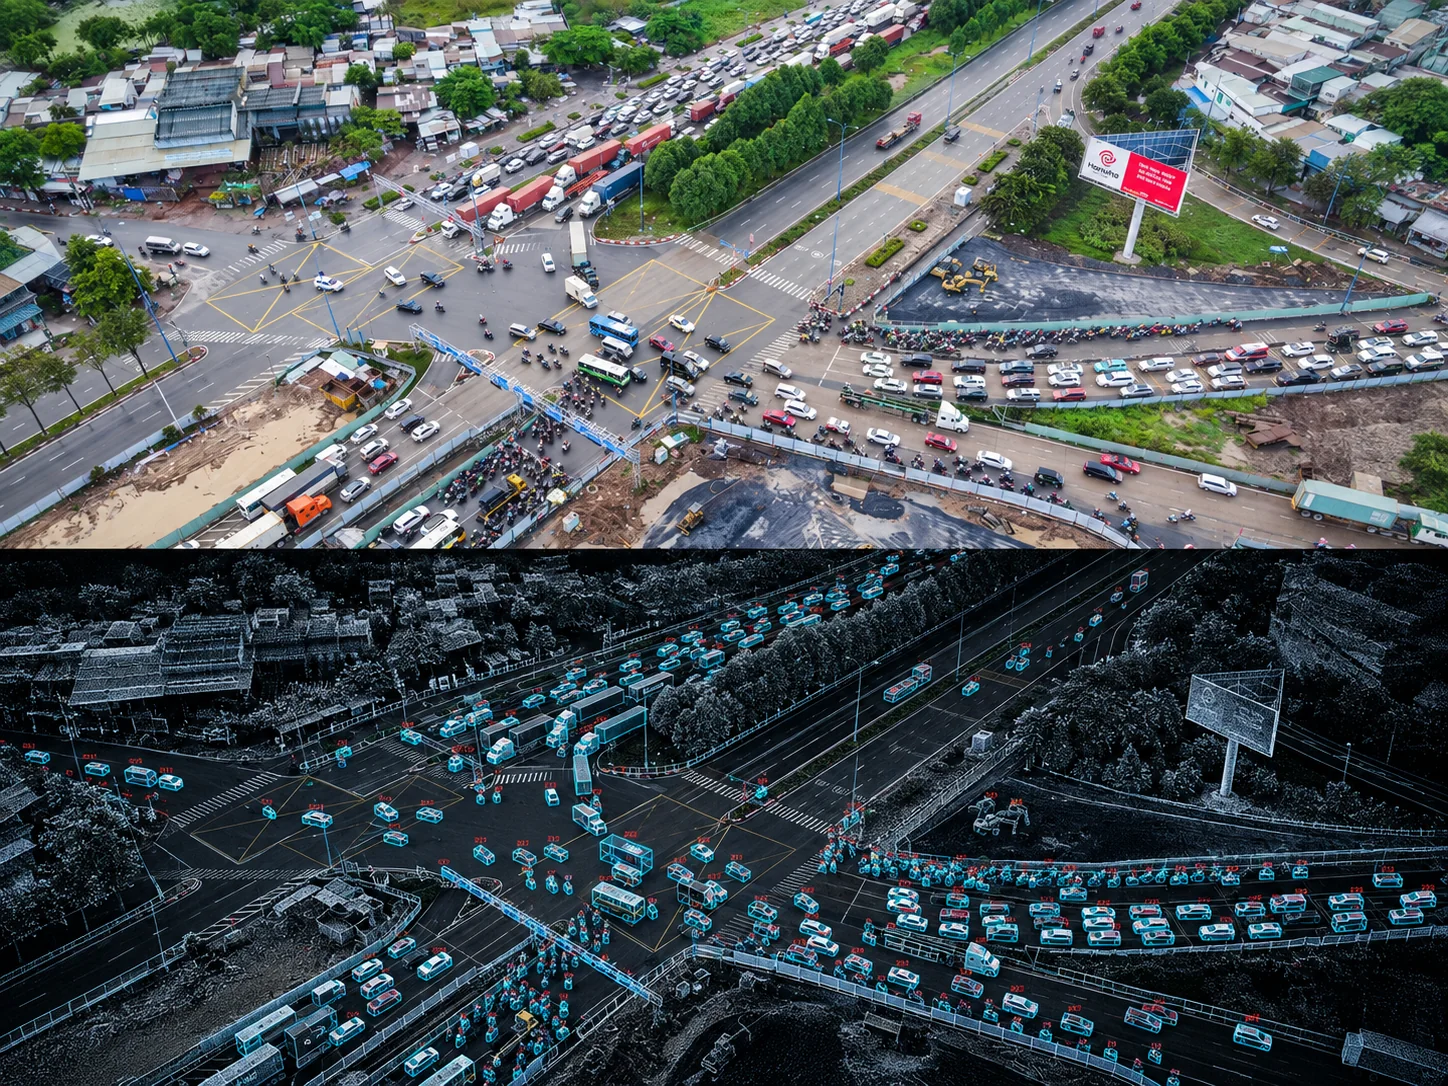


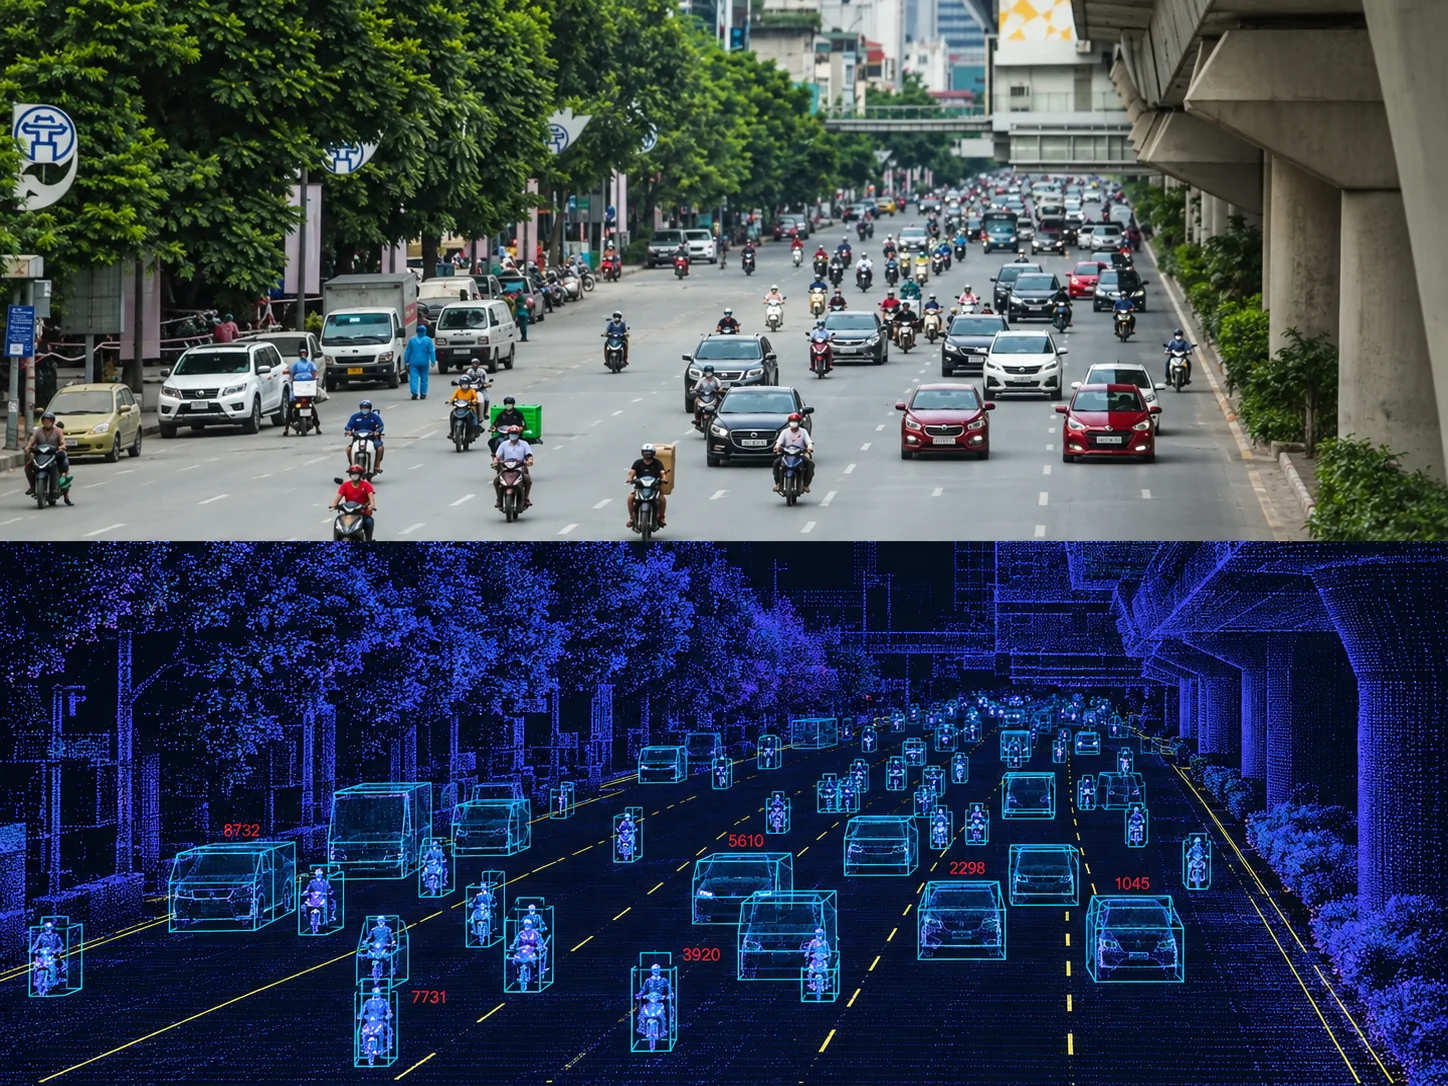
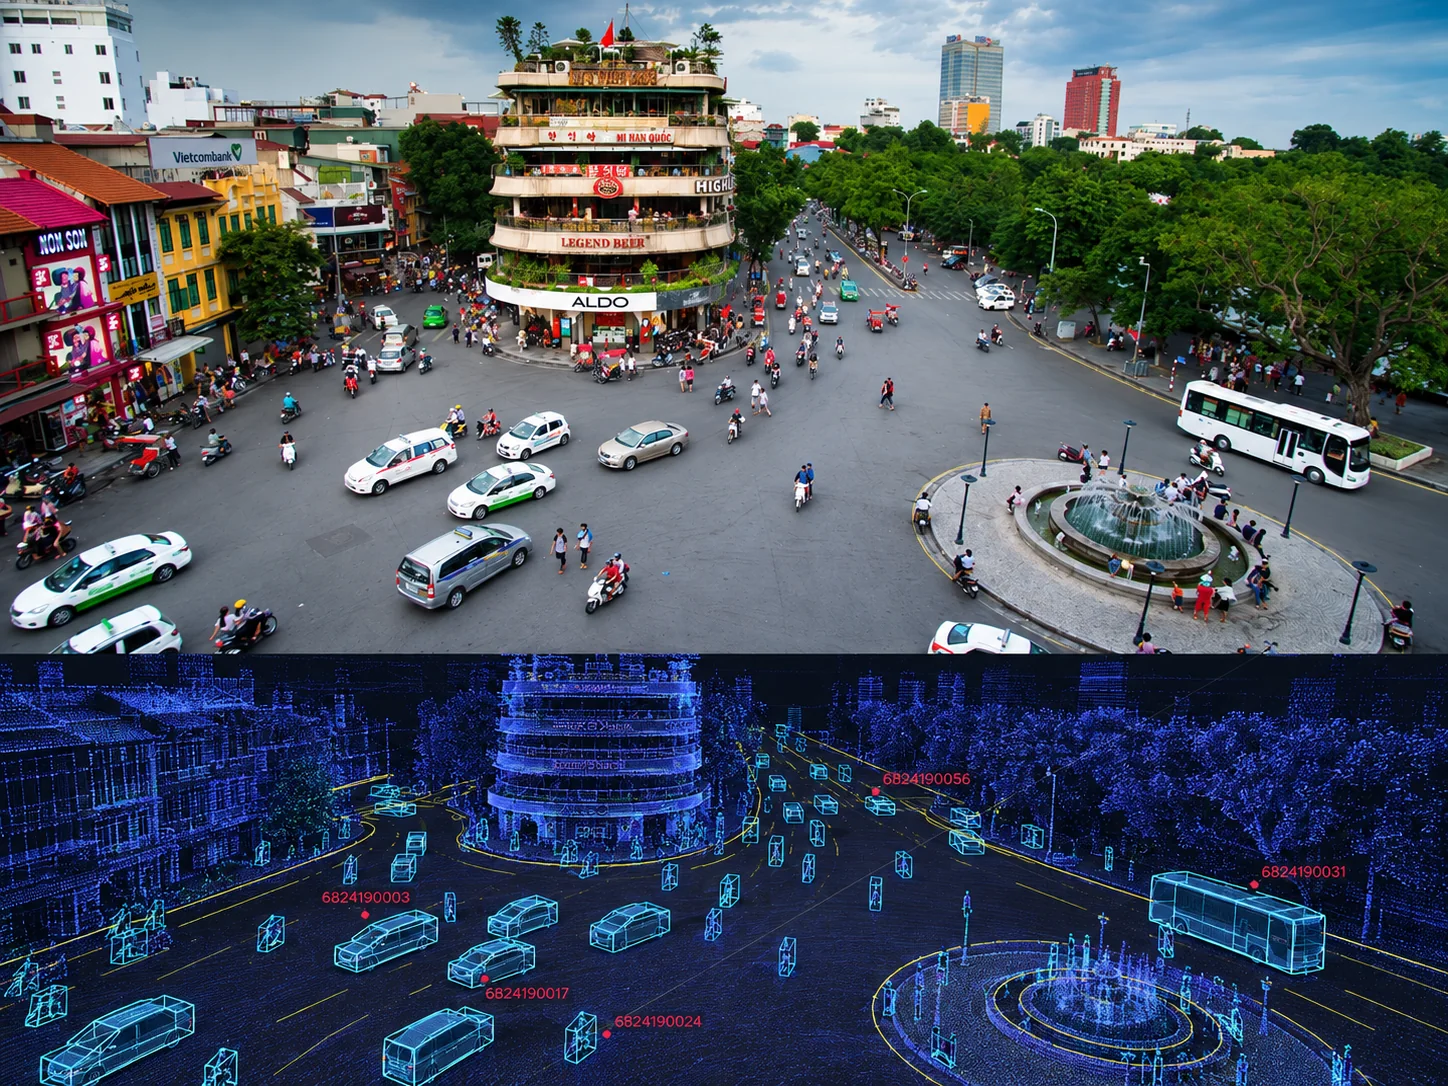
Camera cung cấp hình ảnh. LiDAR cung cấp hình học và chiều sâu.
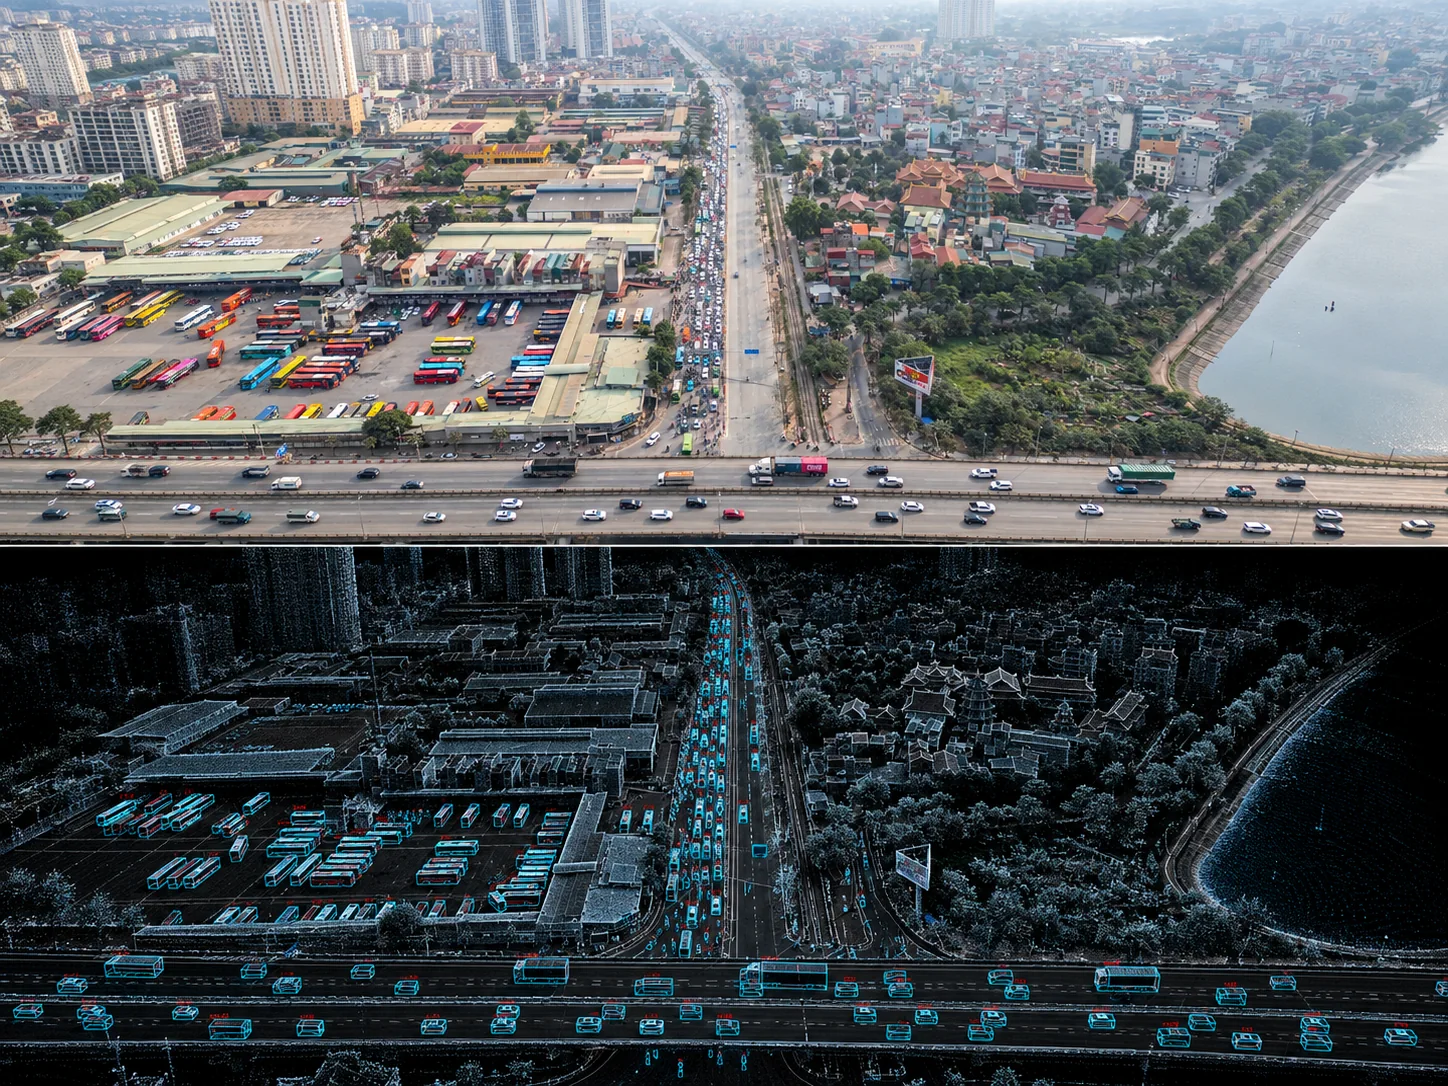
TeraFlow kết hợp camera và LiDAR thành góc nhìn giao thông có thể đo lường, phát lại và rà soát.
Nghiên cứu TeraFlowNhận thức → Bản sao → Hỗ trợ quyết định
Nhận biết trạng thái giao thông liên tục
Hợp nhất cảm biến camera và LiDAR
Xe, người đi bộ, xe đạp và phương tiện công cộng
Nhận thức cục bộ và lọc sự kiện
Làm việc cùng hệ thống giao thông hiện có
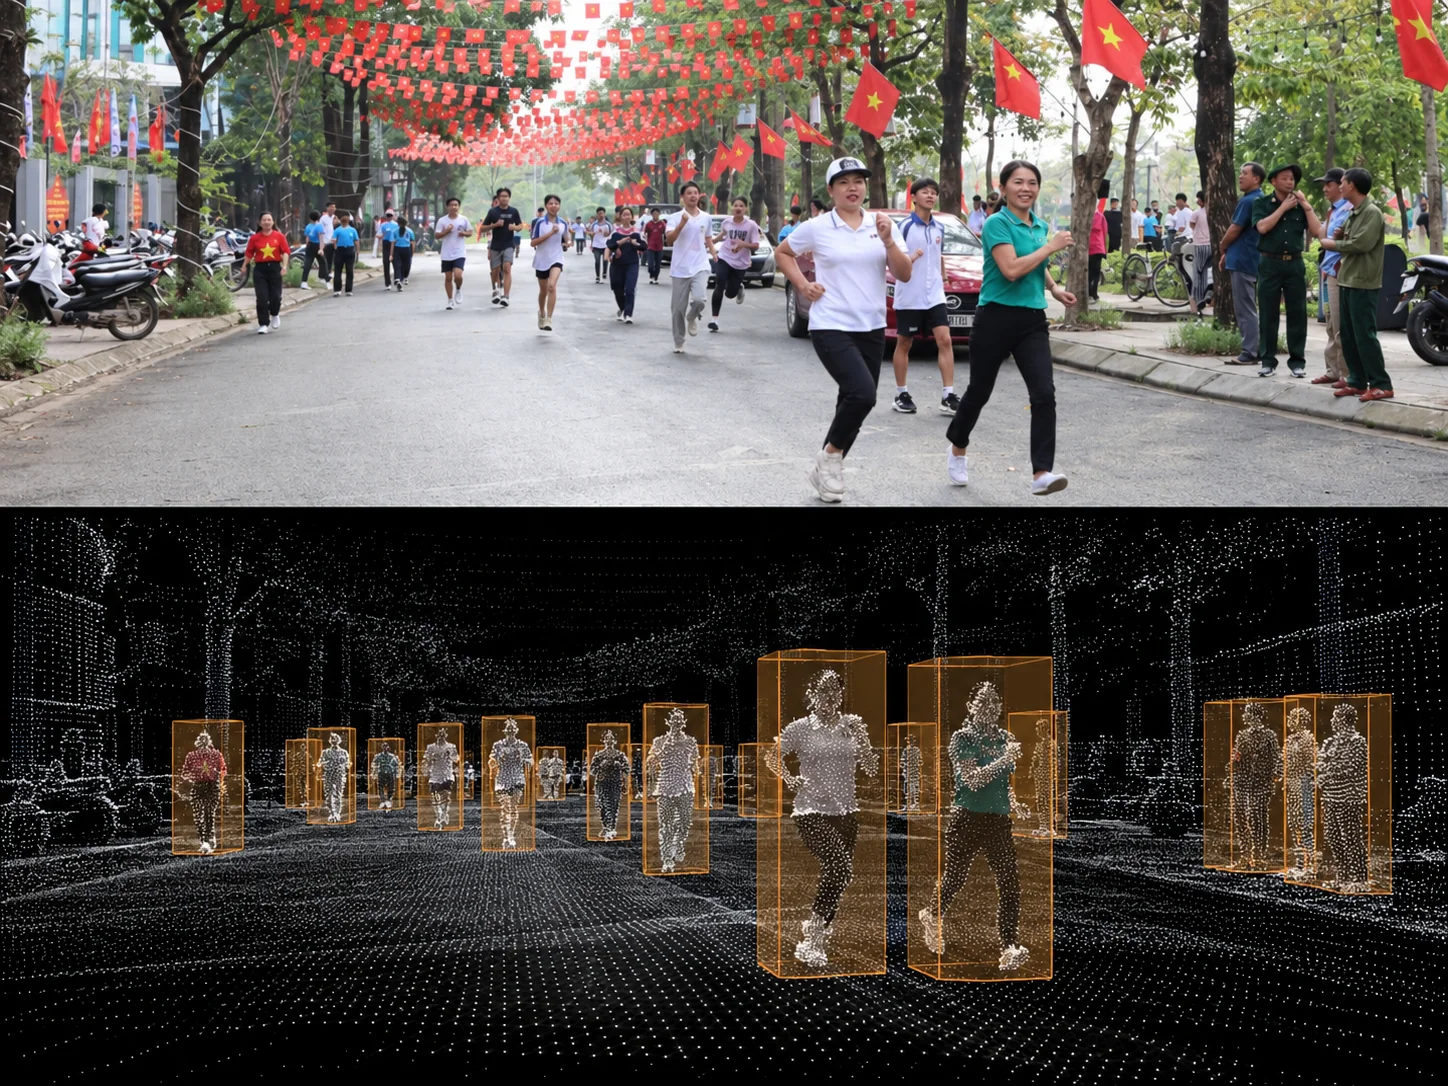
TeraFlow có thể xử lý nhận diện tại biên, giới hạn thời gian lưu dữ liệu và cung cấp các góc nhìn vận hành tập trung vào chuyển động thay vì danh tính.
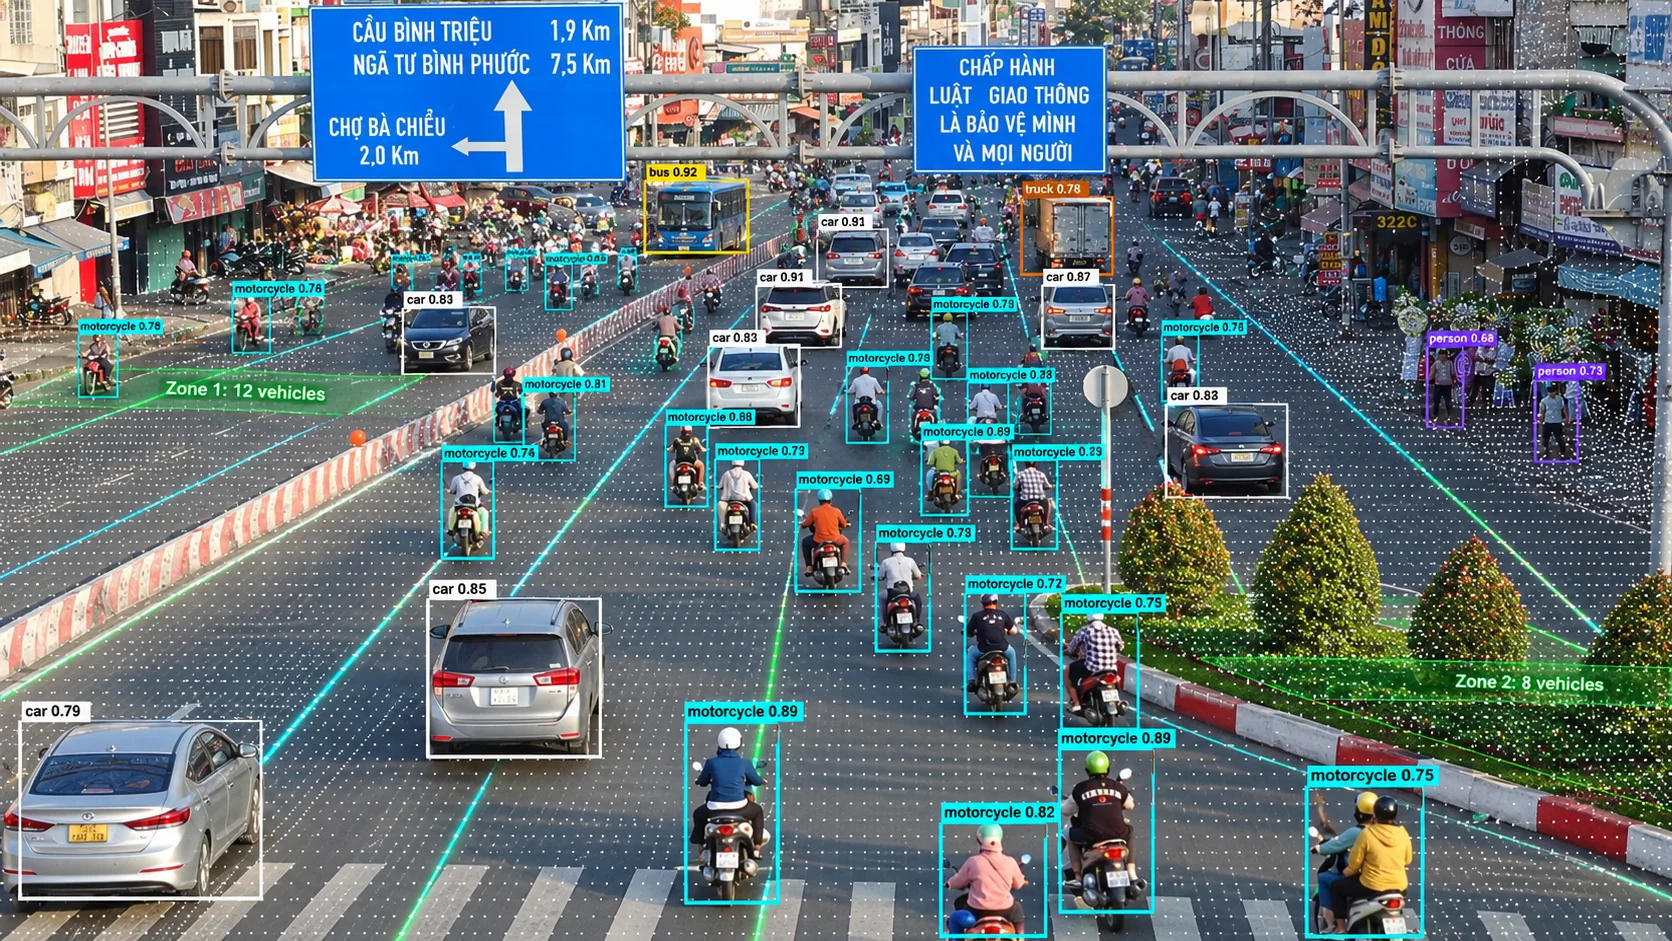
Bổ sung cảm biến và nhận diện theo từng địa điểm.
Xử lý tại chỗ, vận hành tập trung.
Quản lý nhiều nút giao và đường trục.
Phát lại sự kiện và xem lại quyết định vận hành.
Theo dõi giao thông trực tiếp, kiểm tra sự cố và xem tình trạng hệ thống trên nhiều địa điểm.
Chuyển giữa camera, ngữ cảnh giao thông 3D và sự kiện đã ghi mà không mất ngữ cảnh.
Xử lý tại biên
TeraFlow có thể chạy các tác vụ nhận diện và sự kiện gần cảm biến, rồi chuyển đầu ra cần thiết về hệ thống trung tâm.
Giảm độ trễ, tải mạng và mức độ lộ dữ liệu cảm biến thô.
Nhận diện, theo dõi, lọc riêng tư và logic sự kiện được chọn cho địa điểm.
Áp dụng vùng riêng tư và lọc dữ liệu trước khi dữ liệu rời môi trường đường.
Chỉ chuyển dữ liệu và định dạng đã thống nhất để rà soát và lưu trữ.
Chọn phần cứng biên theo cảm biến, mô hình và khối lượng xử lý tại địa điểm.
Theo dõi tình trạng nút và quản lý cấu hình theo mô hình vận hành đã thống nhất.
Kết nối bộ điều khiển và tác động vật lý cần kiểm thử, nghiệm thu riêng.