Nhận thức trong điều kiện đường thực
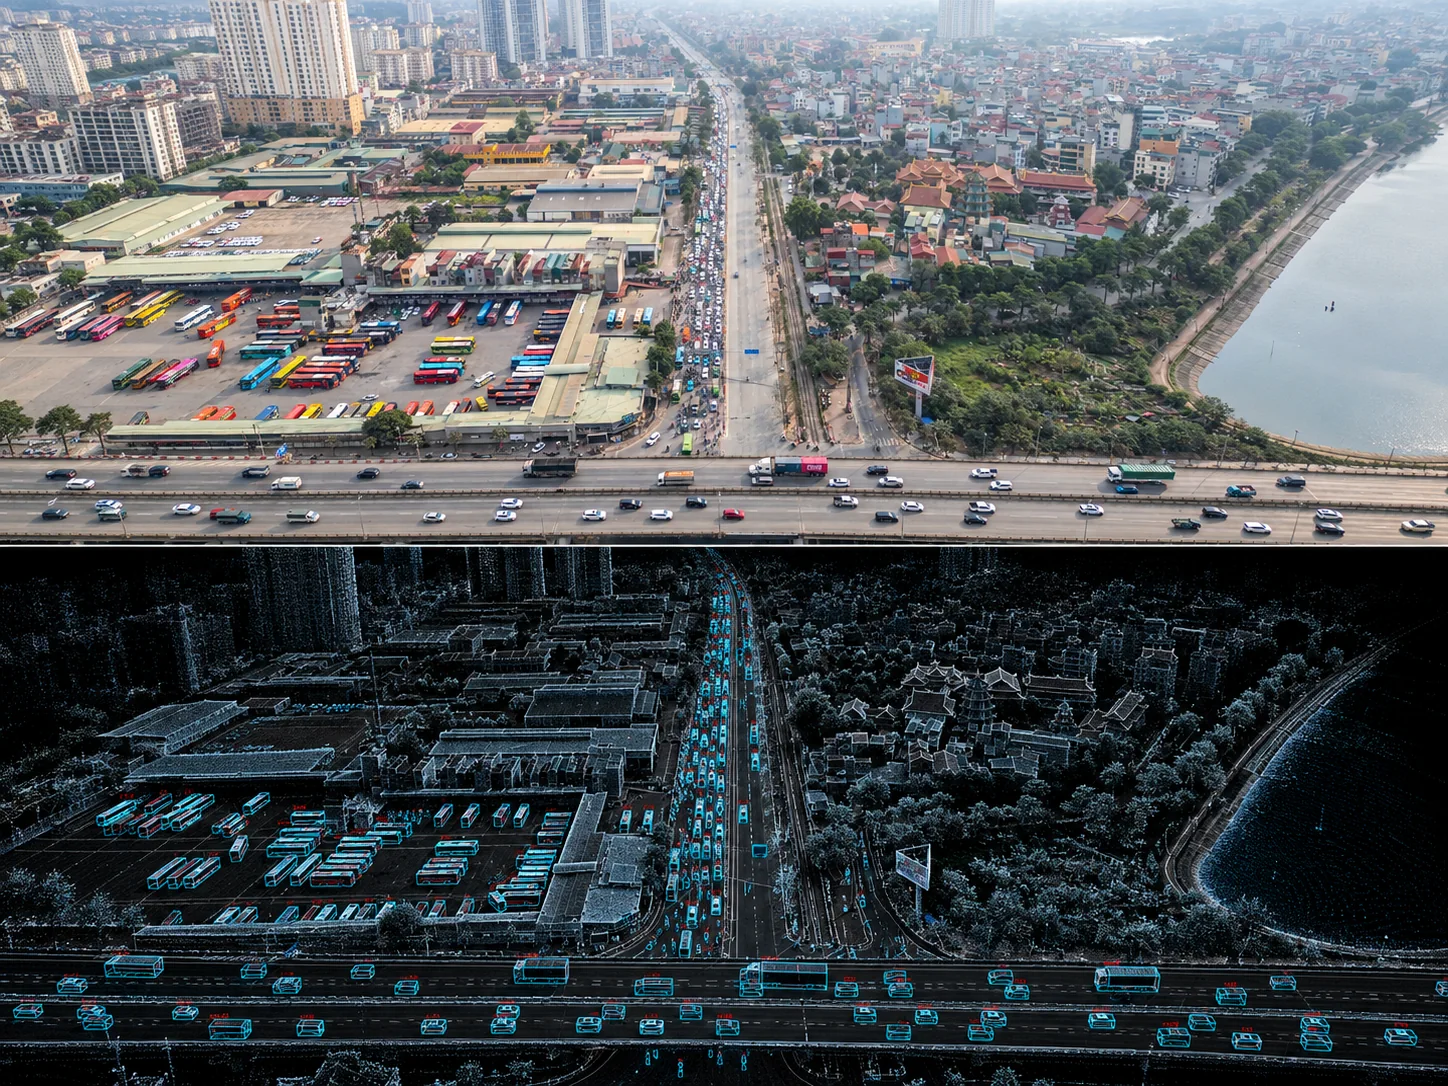
Che khuất, bất đồng cảm biến, trôi hiệu chuẩn và hình học cảnh thay đổi.
Navin Research × TeraFlow
Navin Research nghiên cứu nhận thức, theo dõi, mô hình giao thông và hỗ trợ quyết định trong các điều kiện được nêu rõ.
Bản đồ nghiên cứu
Căn chỉnh camera, LiDAR và ngữ cảnh đường theo thời gian và không gian.
Tạo phát hiện không gian kèm độ tin cậy và nguồn gốc.
Liên kết phát hiện thành quỹ đạo và giữ lại bất định.
Kết hợp quỹ đạo, vùng, sự kiện và trạng thái hạ tầng.
Đánh giá lựa chọn giới hạn, không đánh đồng khuyến nghị với hành động.
Đặt xử lý gần mặt đường và nêu rõ phần vẫn ở trung tâm.
Xuất kết quả đã rà soát qua giao diện theo dự án.
Hướng đang nghiên cứu
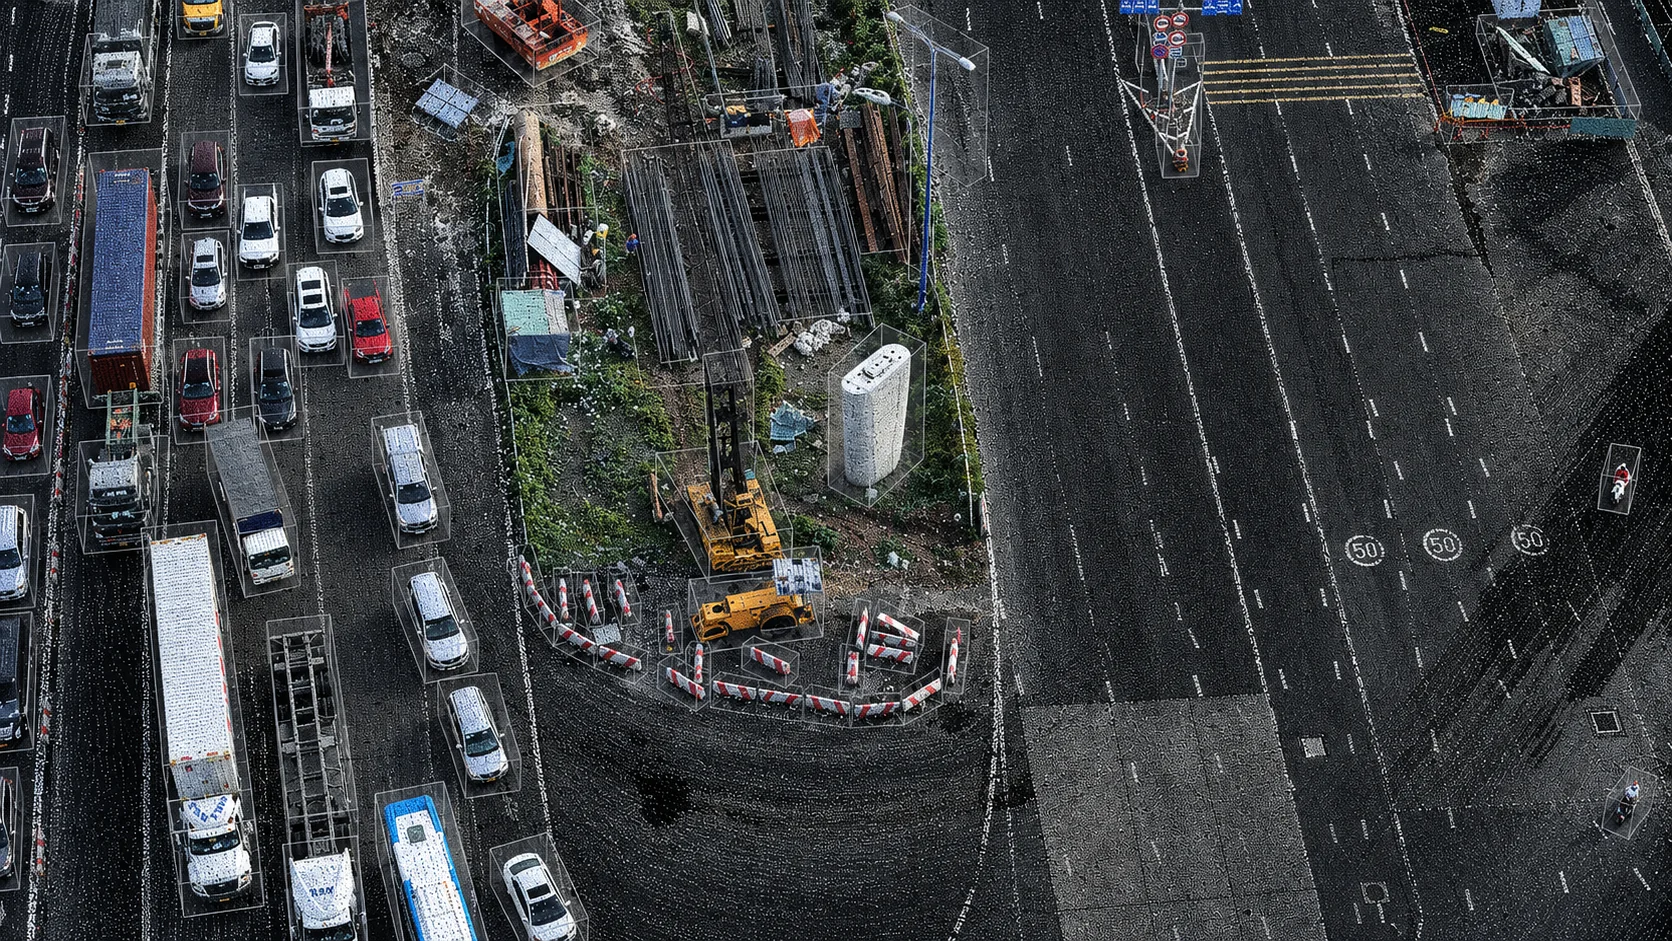
Che khuất, bất đồng cảm biến, trôi hiệu chuẩn và hình học cảnh thay đổi.
Quỹ đạo ổn định, ngữ nghĩa sự kiện và bản sao số có thể kiểm tra.
Khuyến nghị vẫn giữ quyền phê duyệt của con người và quyền sở hữu hệ thống ngoài.
Evidence boundary
Sơ đồ và lớp dữ liệu trên website dùng để giải thích hoặc mô phỏng nếu không được ghi khác. Năng lực và hiệu năng chỉ được xác nhận bằng bằng chứng của dự án.
Next step
Hợp tác nghiên cứu bắt đầu từ quyết định, dữ liệu hiện có và phép thử có thể thành công hoặc thất bại.
Trao đổi nghiên cứu