真实道路条件下的感知
遮挡、传感器分歧、标定漂移与变化的场景几何。
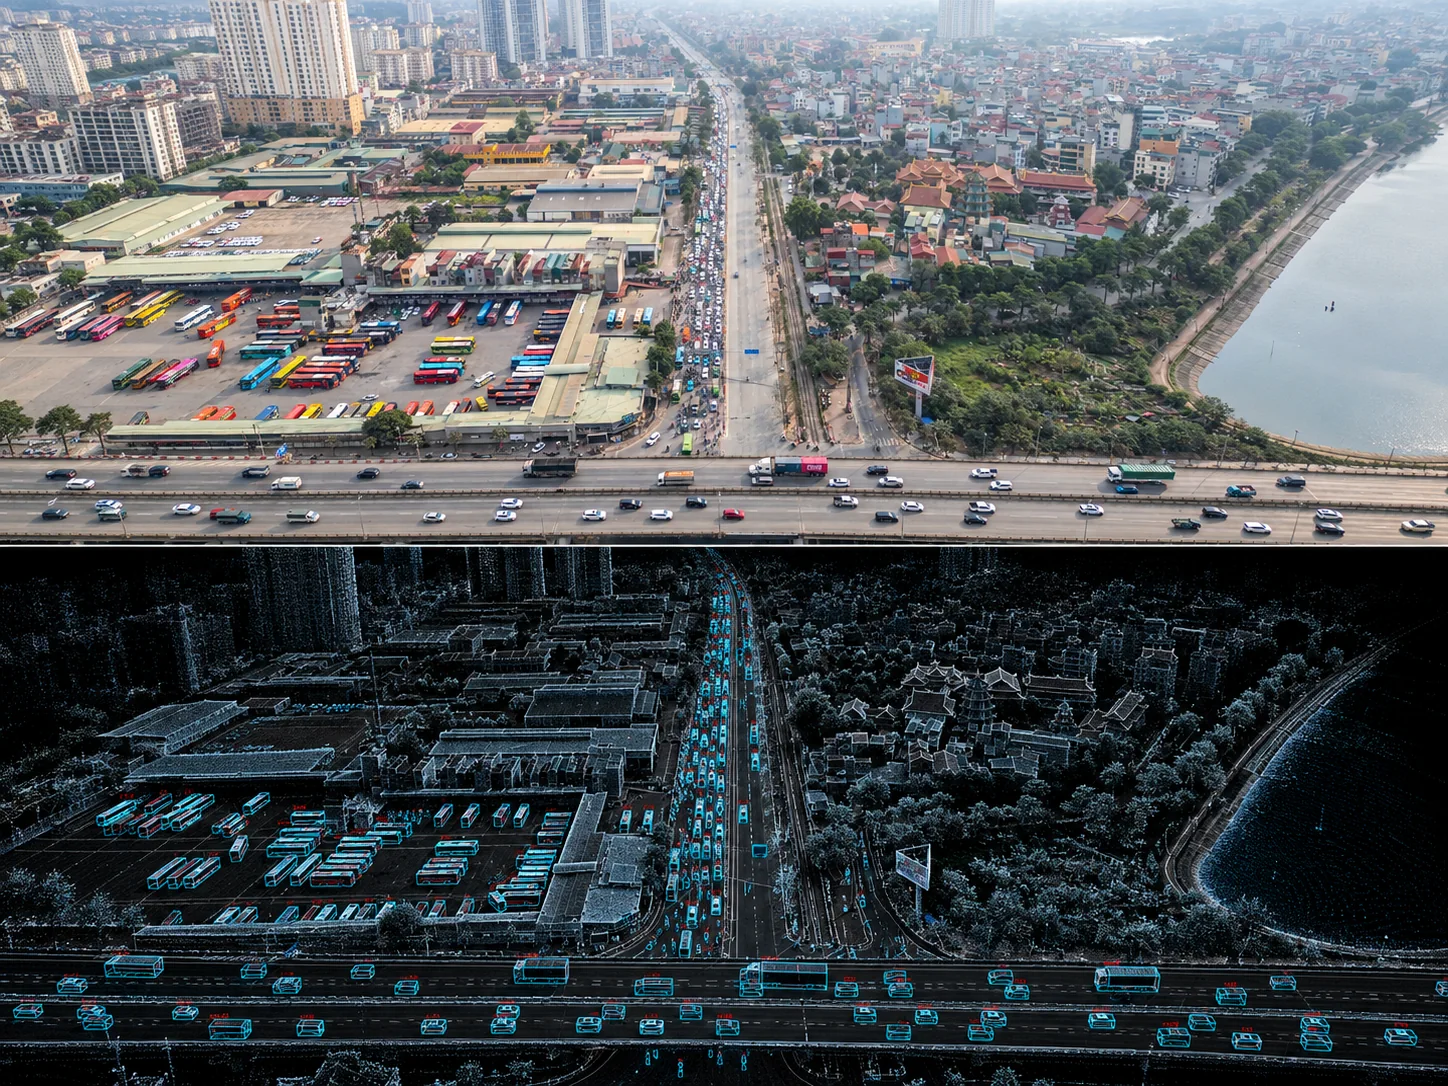
Navin Research × TeraFlow
Navin Research 通过明确且可证伪的系统研究推进感知、数字孪生与交通智能体。
研究地图
在时间与空间上对齐摄像头、激光雷达与道路环境。
生成带置信度与出处的空间检测。
将检测关联为轨迹并保留不确定性。
组合轨迹、区域、事件与基础设施状态。
评估有限选项,不混淆建议与执行。
将处理置于道路附近,并说明仍在中心完成的部分。
通过项目定义接口输出已审查结果。
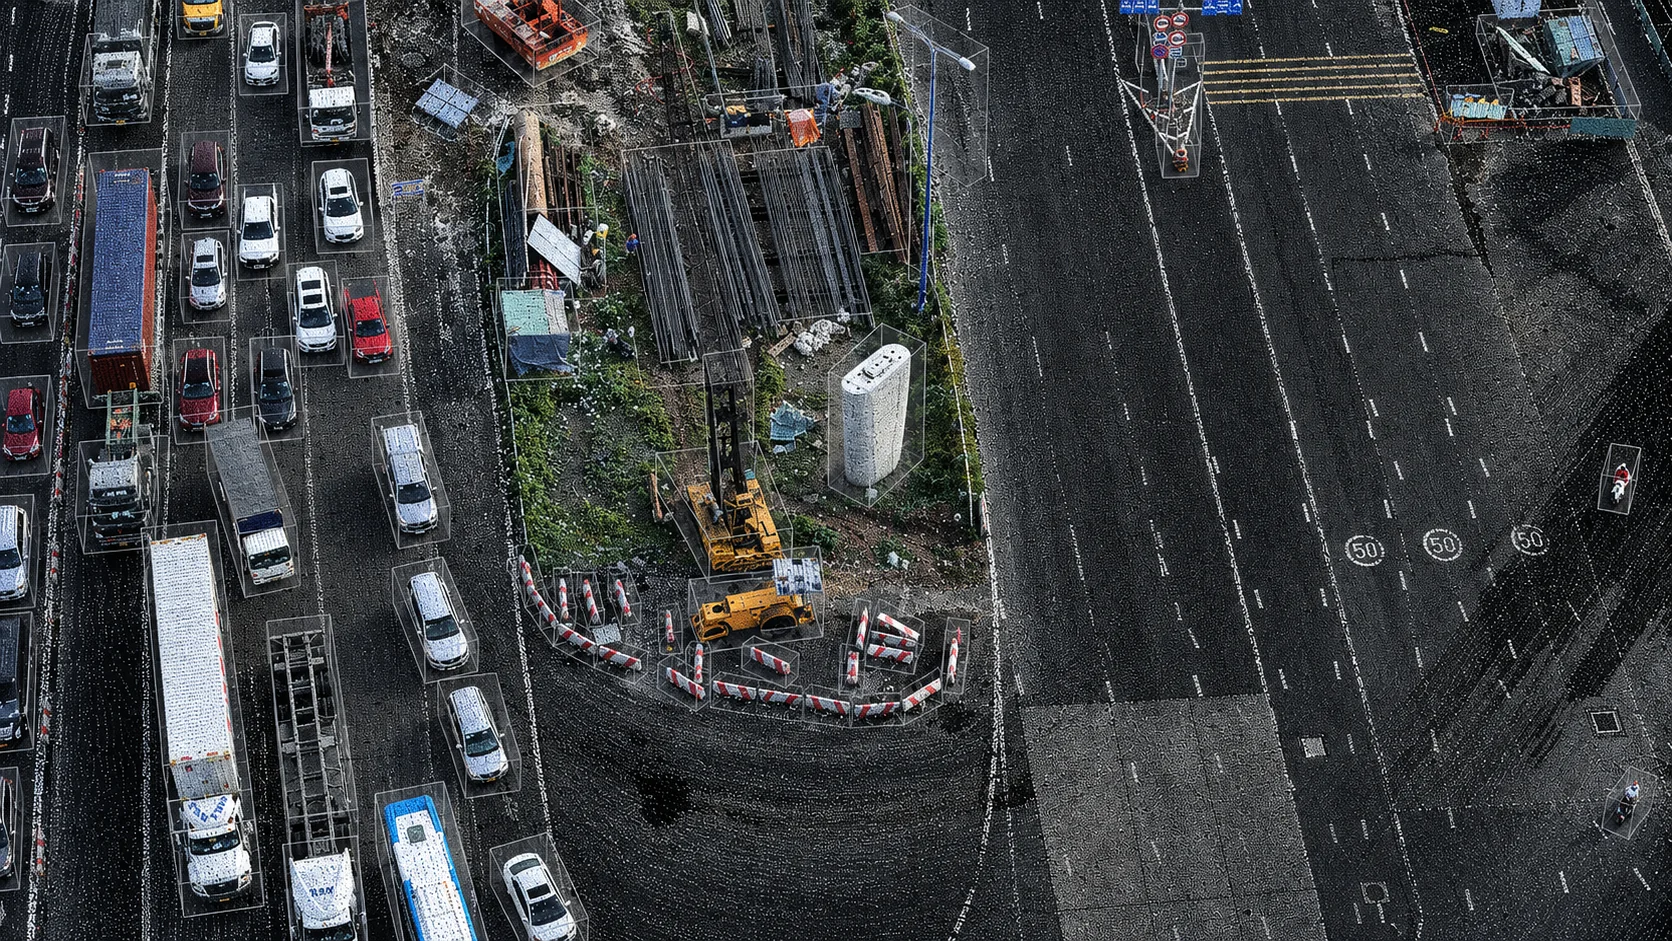
当前方向
遮挡、传感器分歧、标定漂移与变化的场景几何。
稳定轨迹、事件语义与运营人员可审查的数字孪生。
保留人工批准与外部系统所有权的建议机制。
Evidence boundary
除非另有明确标注,网站图示与运营叠加均用于解释或属于模拟。部署能力、性能与验收标准仅在书面项目范围中确认。
Next step
研究合作从决策、现有证据和能够返回 BLOCKED 或 INCONCLUSIVE 的协议开始。
讨论研究We use cookies to help this site function, understand service usage, and support marketing efforts. Visit Manage Cookies to change preferences anytime. View our Cookie Policy for more info.