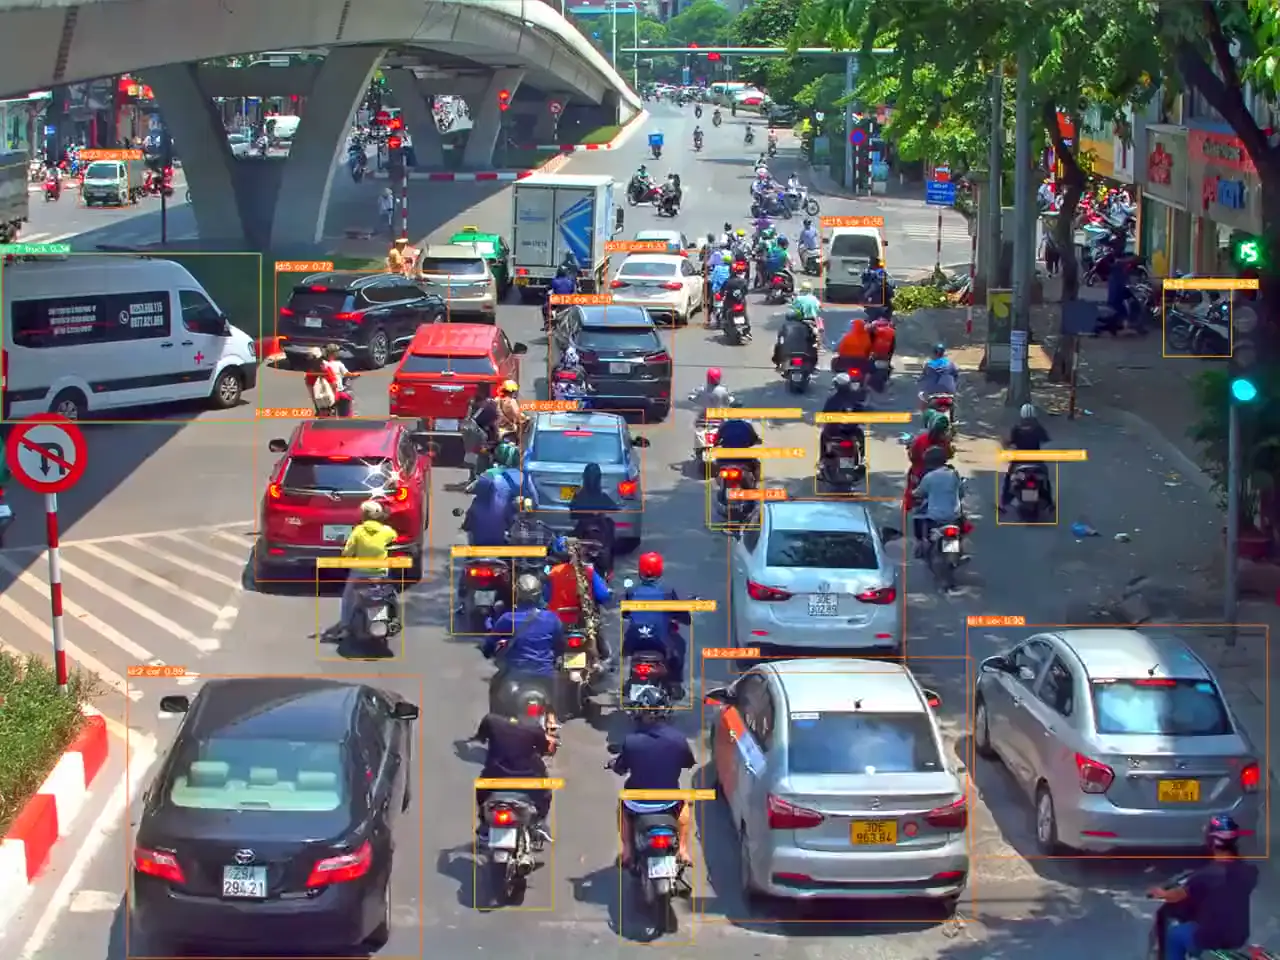

一个用于感知、理解和运营交通的系统。
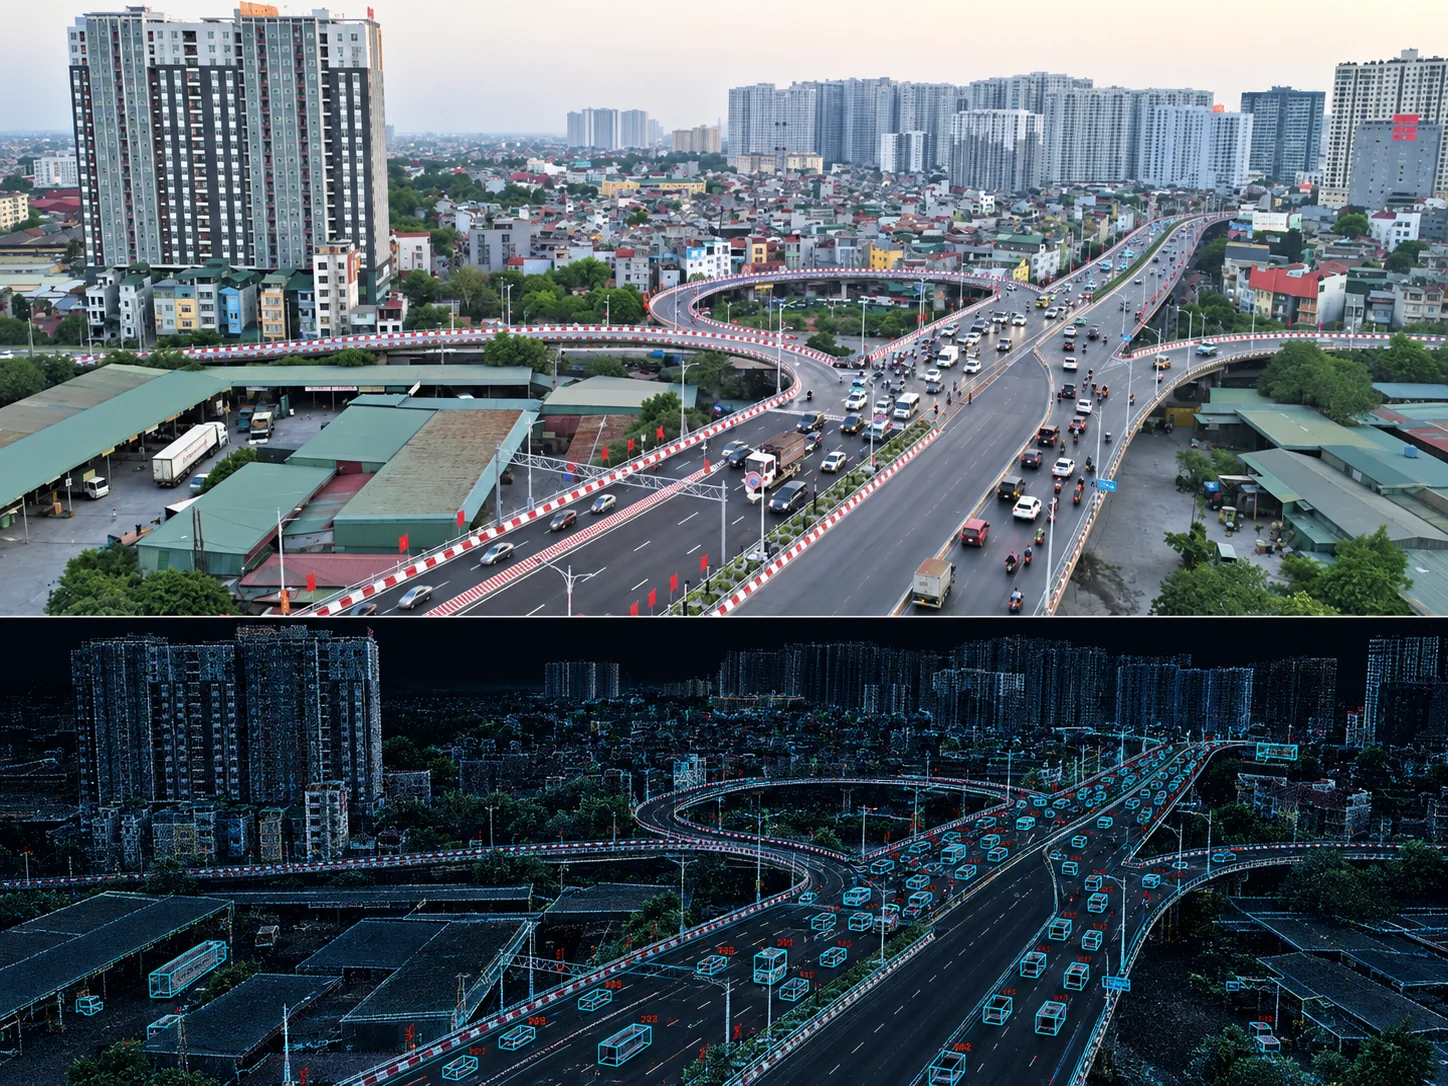
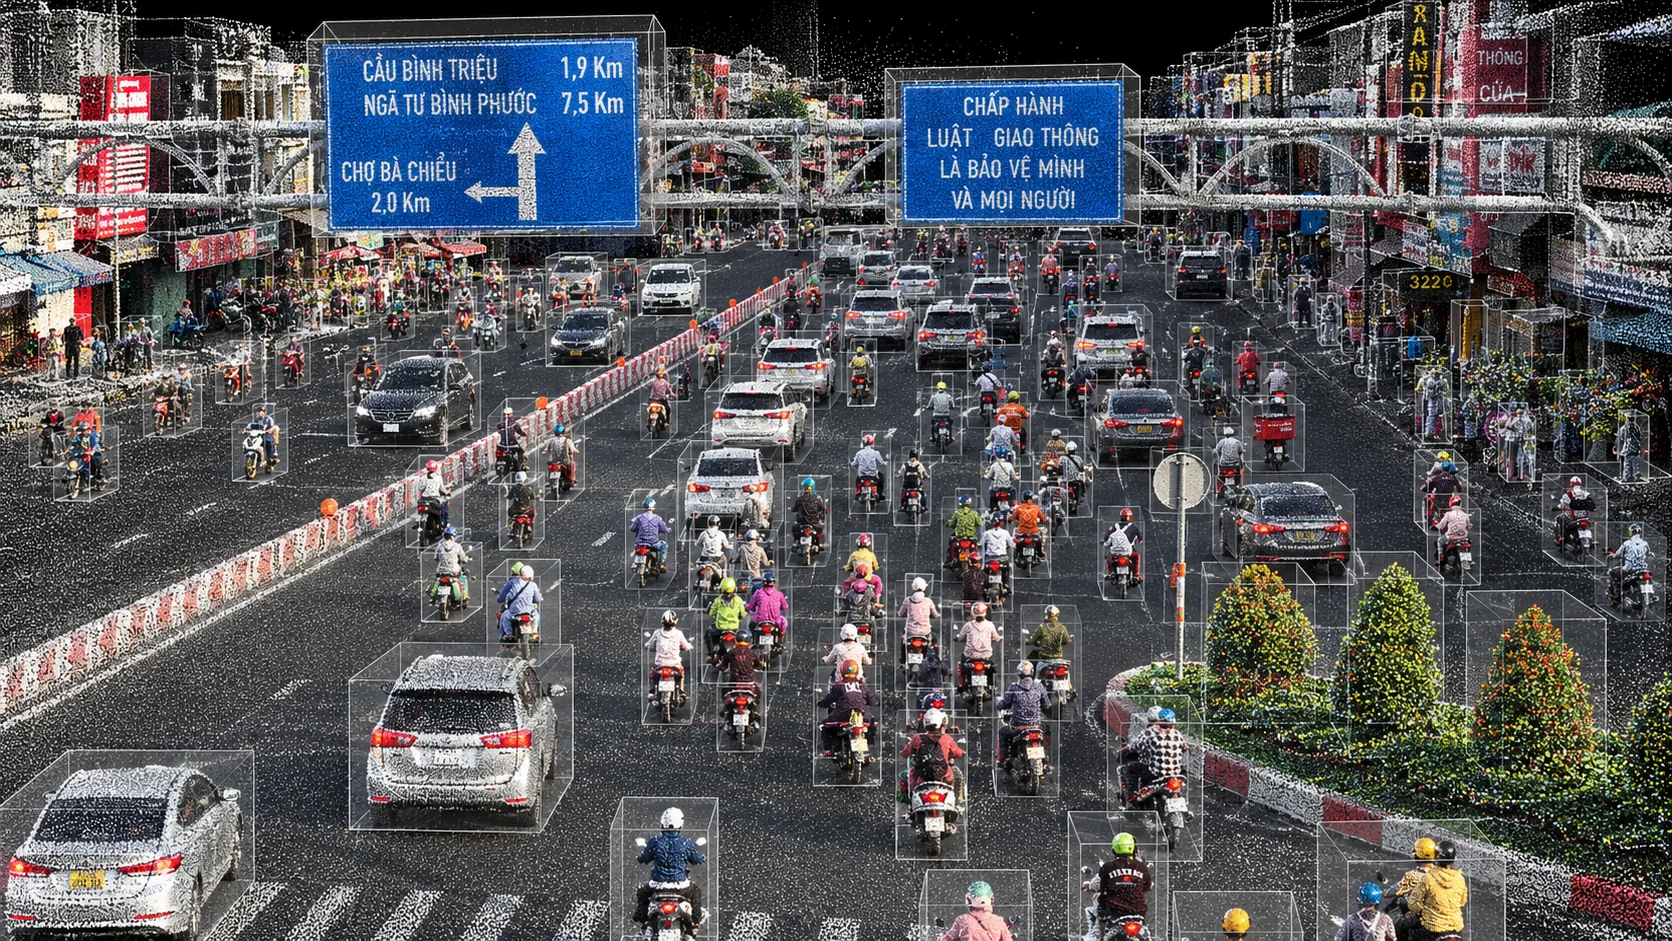
TeraFlow 连接路侧传感器、三维感知与跟踪,显示正在发生什么以及交通如何变化。
CAMERA + LIDAR
边缘处理
三维跟踪
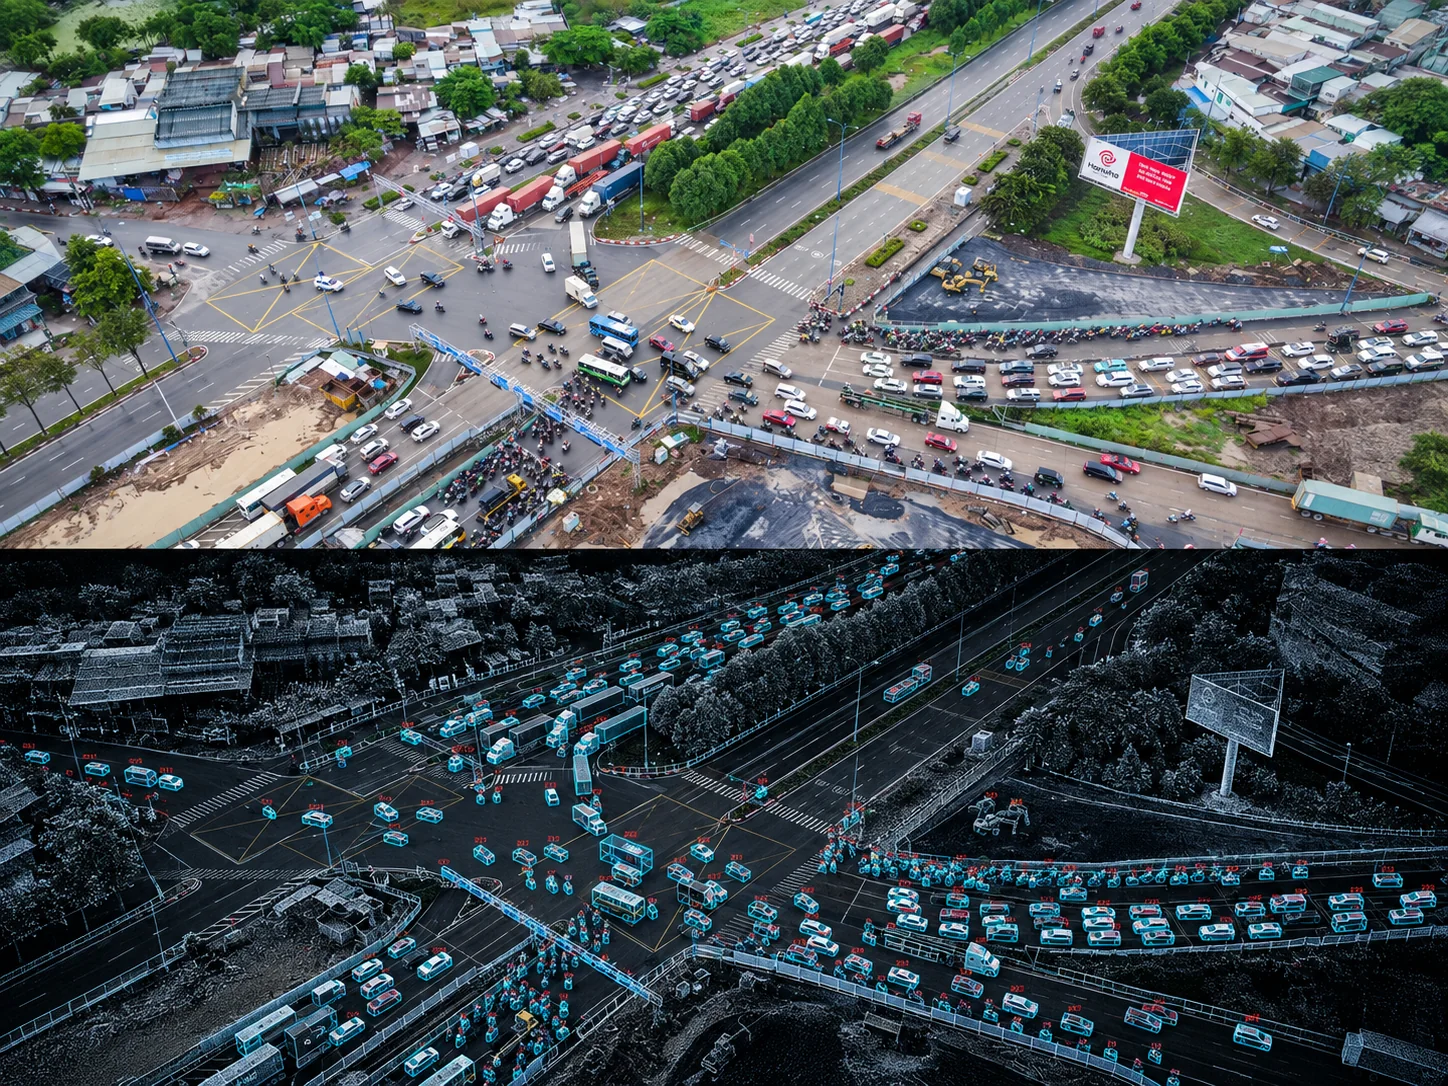


看到摄像头之外的道路信息。
摄像头提供外观,激光雷达提供几何与深度。
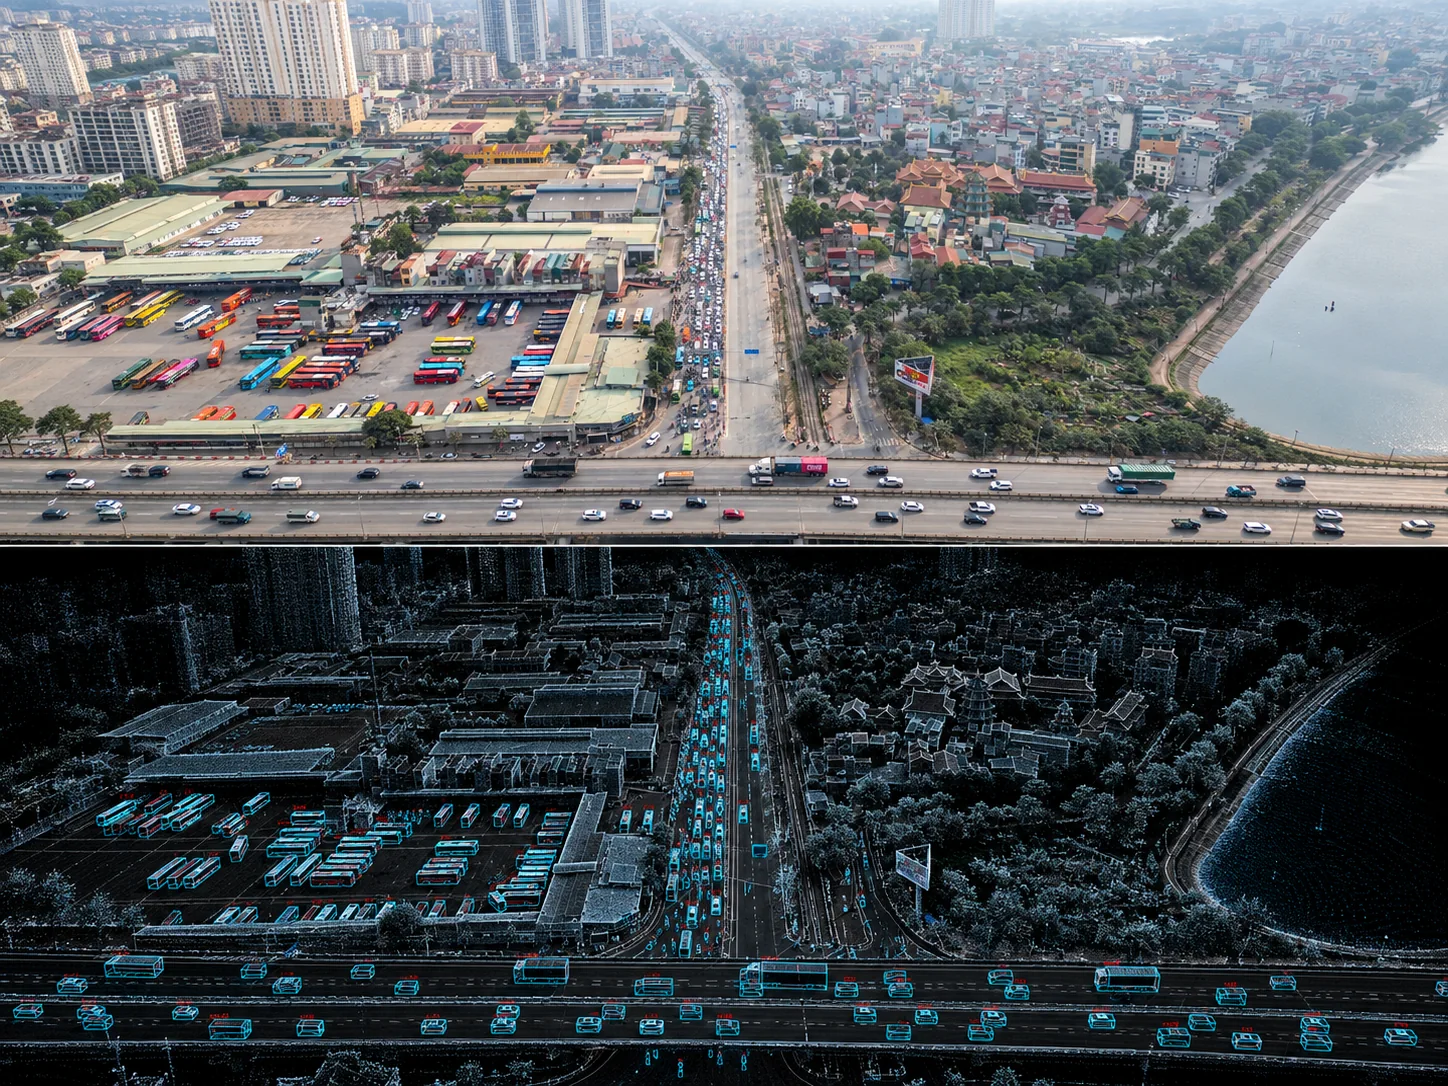
TeraFlow 将摄像头与激光雷达组合为可测量、回放和审查的交通视图。
TeraFlow 研究感知 → 孪生 → 决策支持
实时
持续交通状态感知
传感器融合
摄像头与激光雷达传感器融合
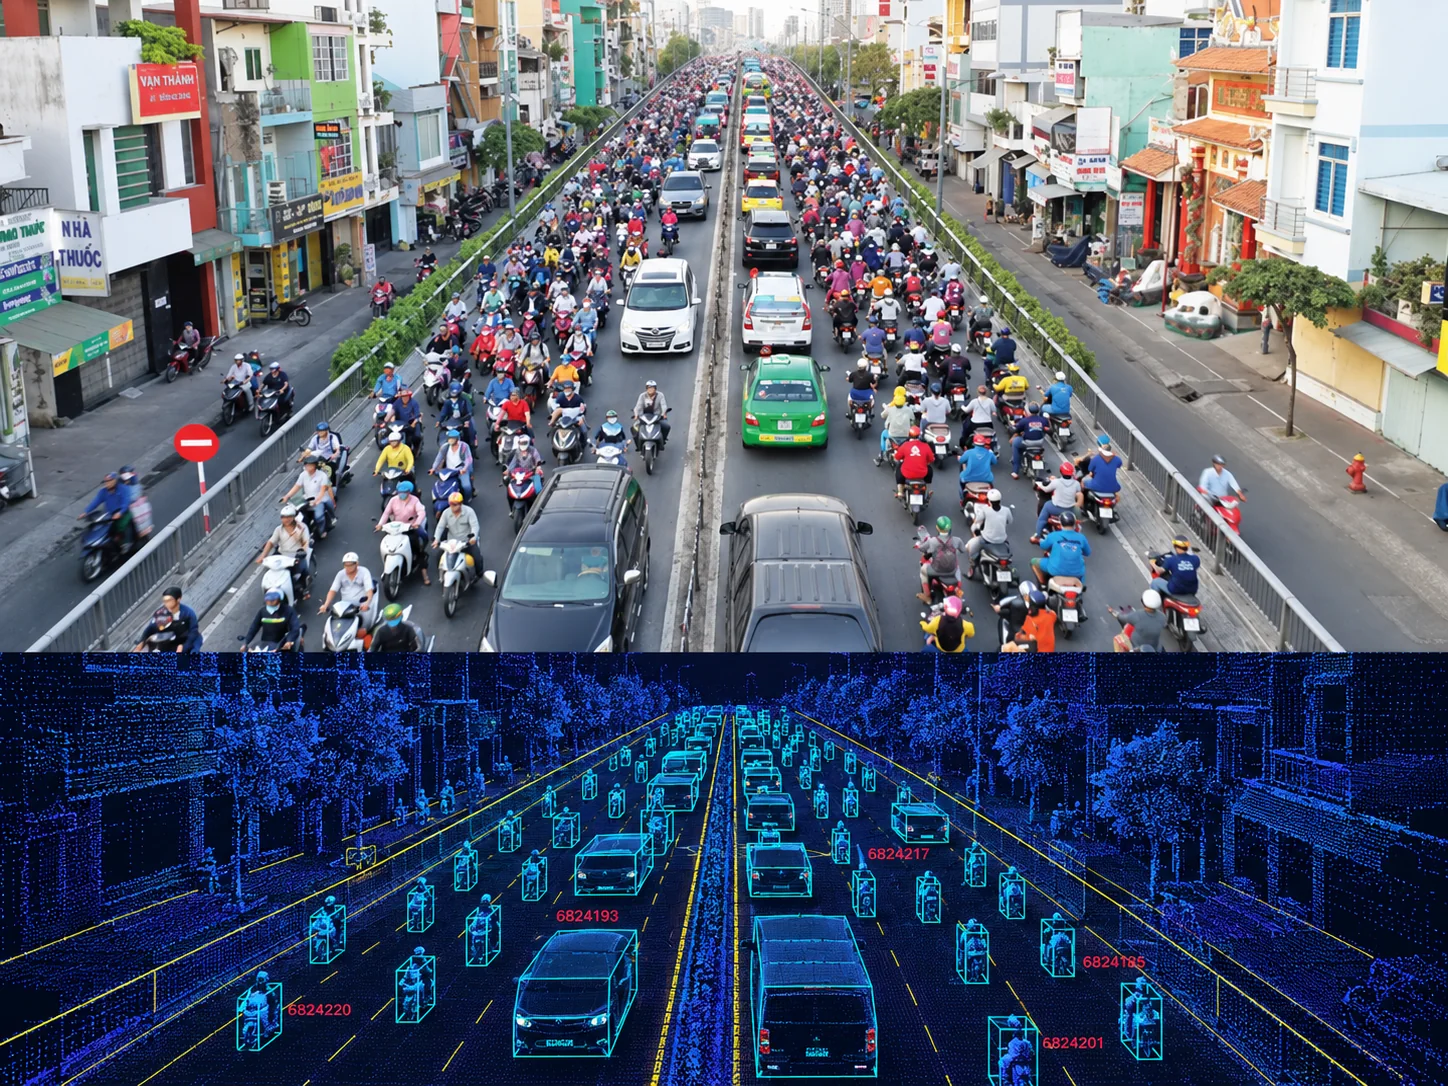
三维跟踪
车辆、行人、骑行者与公共交通
EDGE AI
本地感知与事件过滤
互联
可与现有交通系统协同工作
理解交通运动,而不是追踪个人身份。
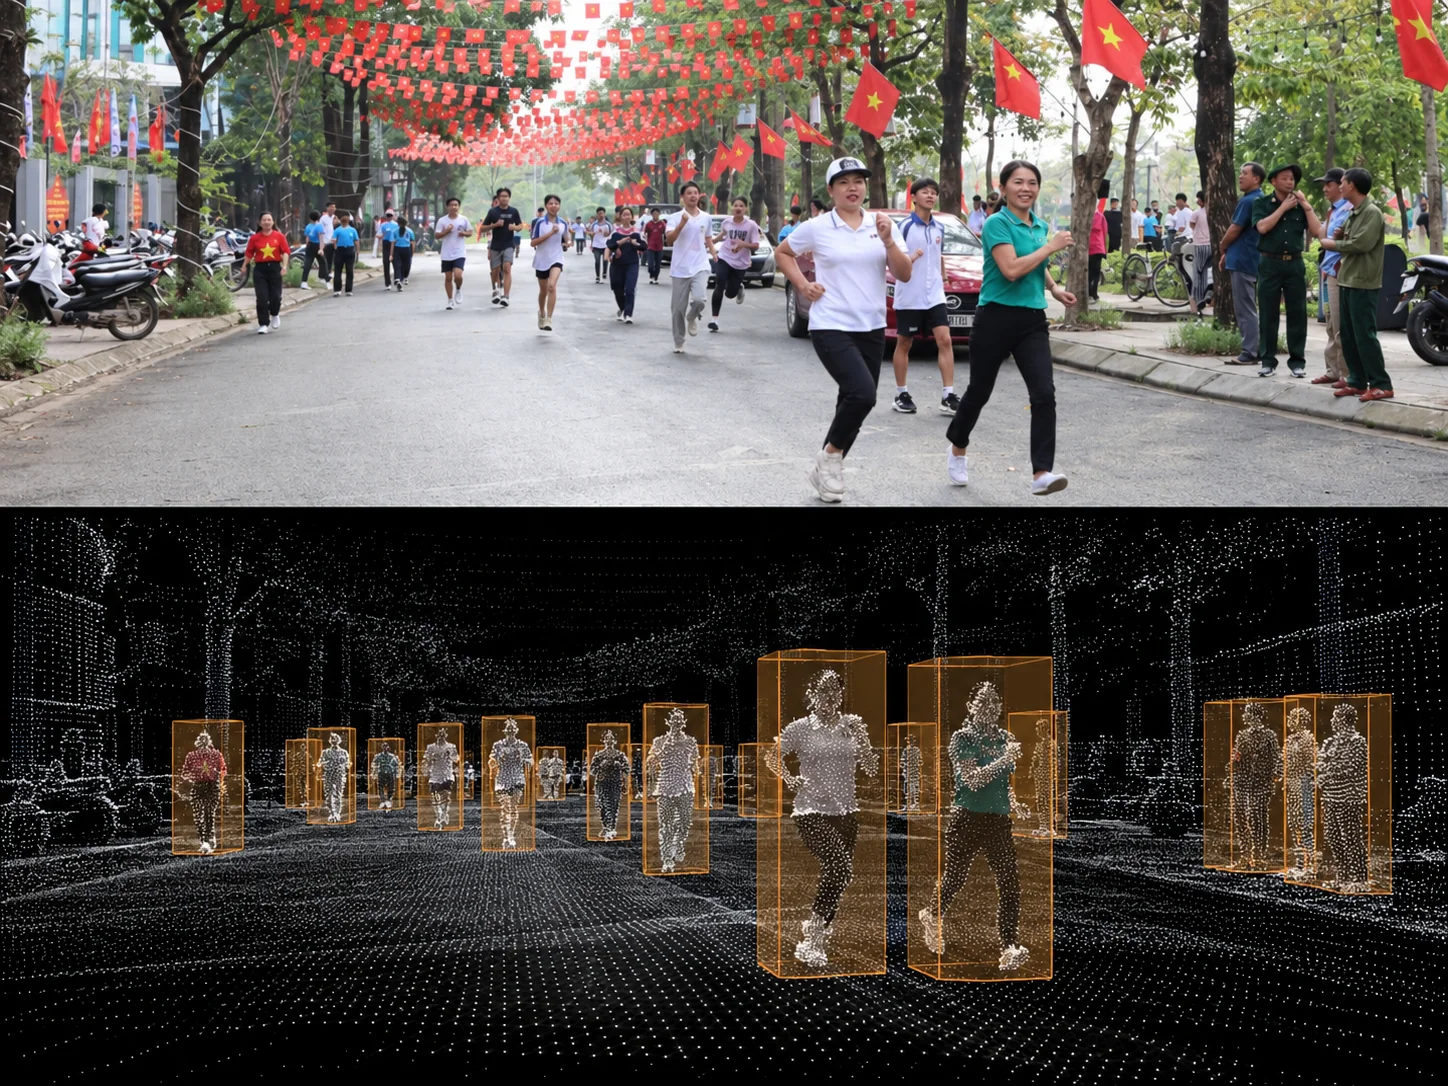
TeraFlow 可在边缘处理感知数据、限制保留时间,并提供聚焦运动而非身份的运营视图。
- 边缘处理
- 隐私区域 · 可配置保留期限 · 二维与三维运营视图
从路侧感知到路网运营。
TeraFlow 将感知、边缘处理、实时交通模型与运营工具汇集于一个平台。
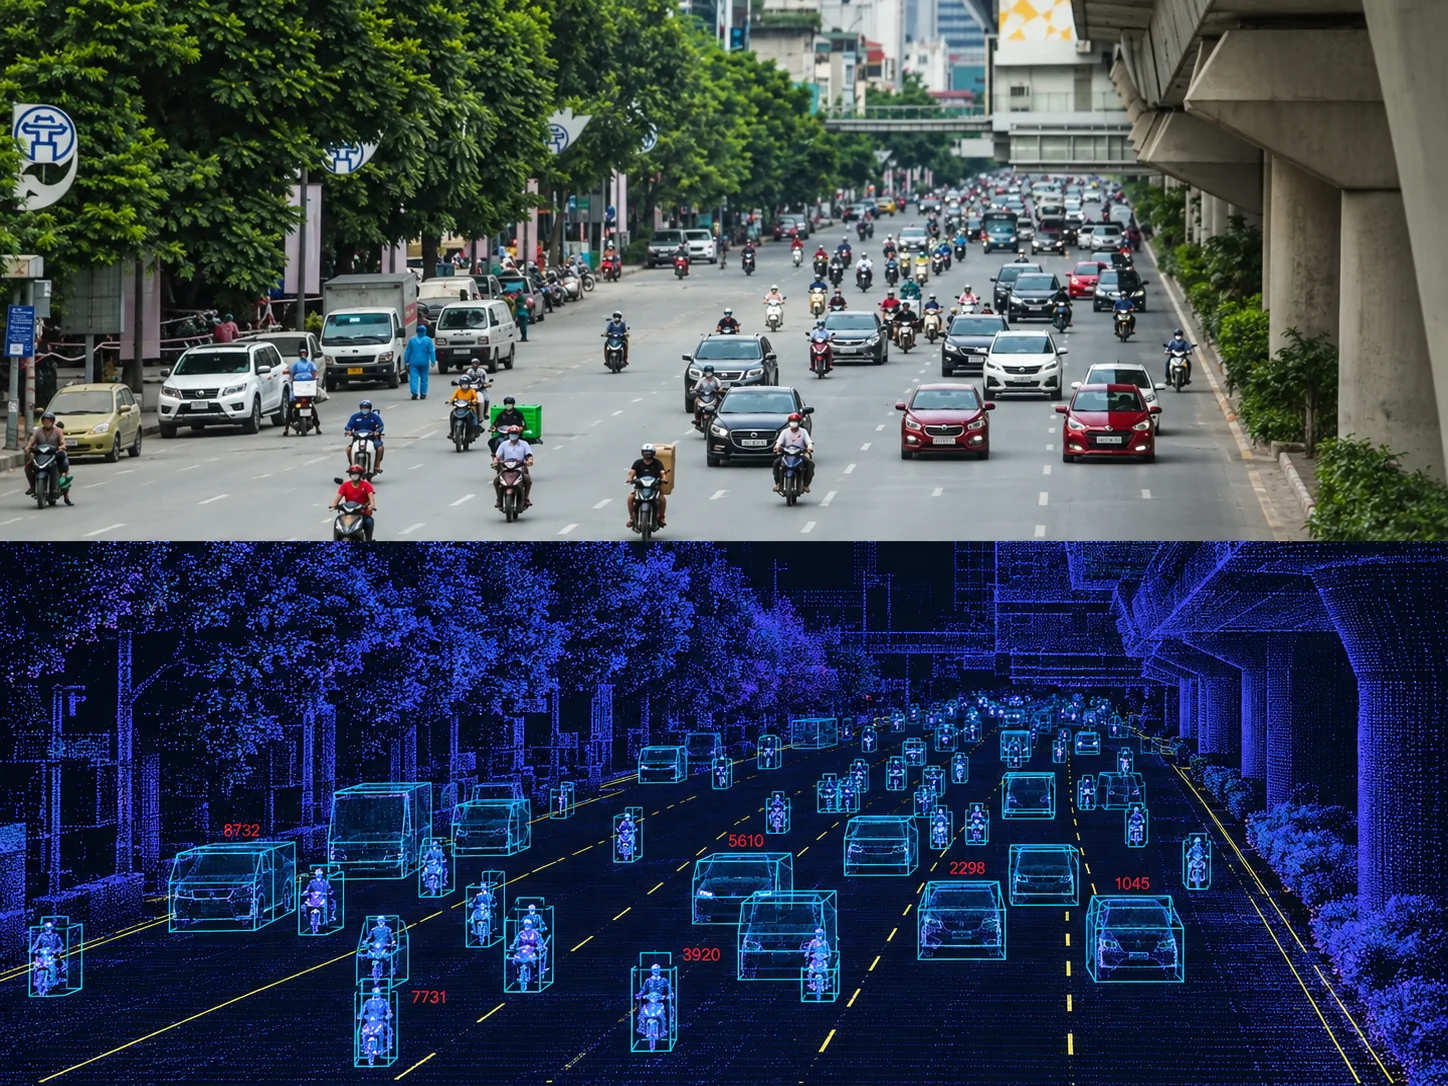
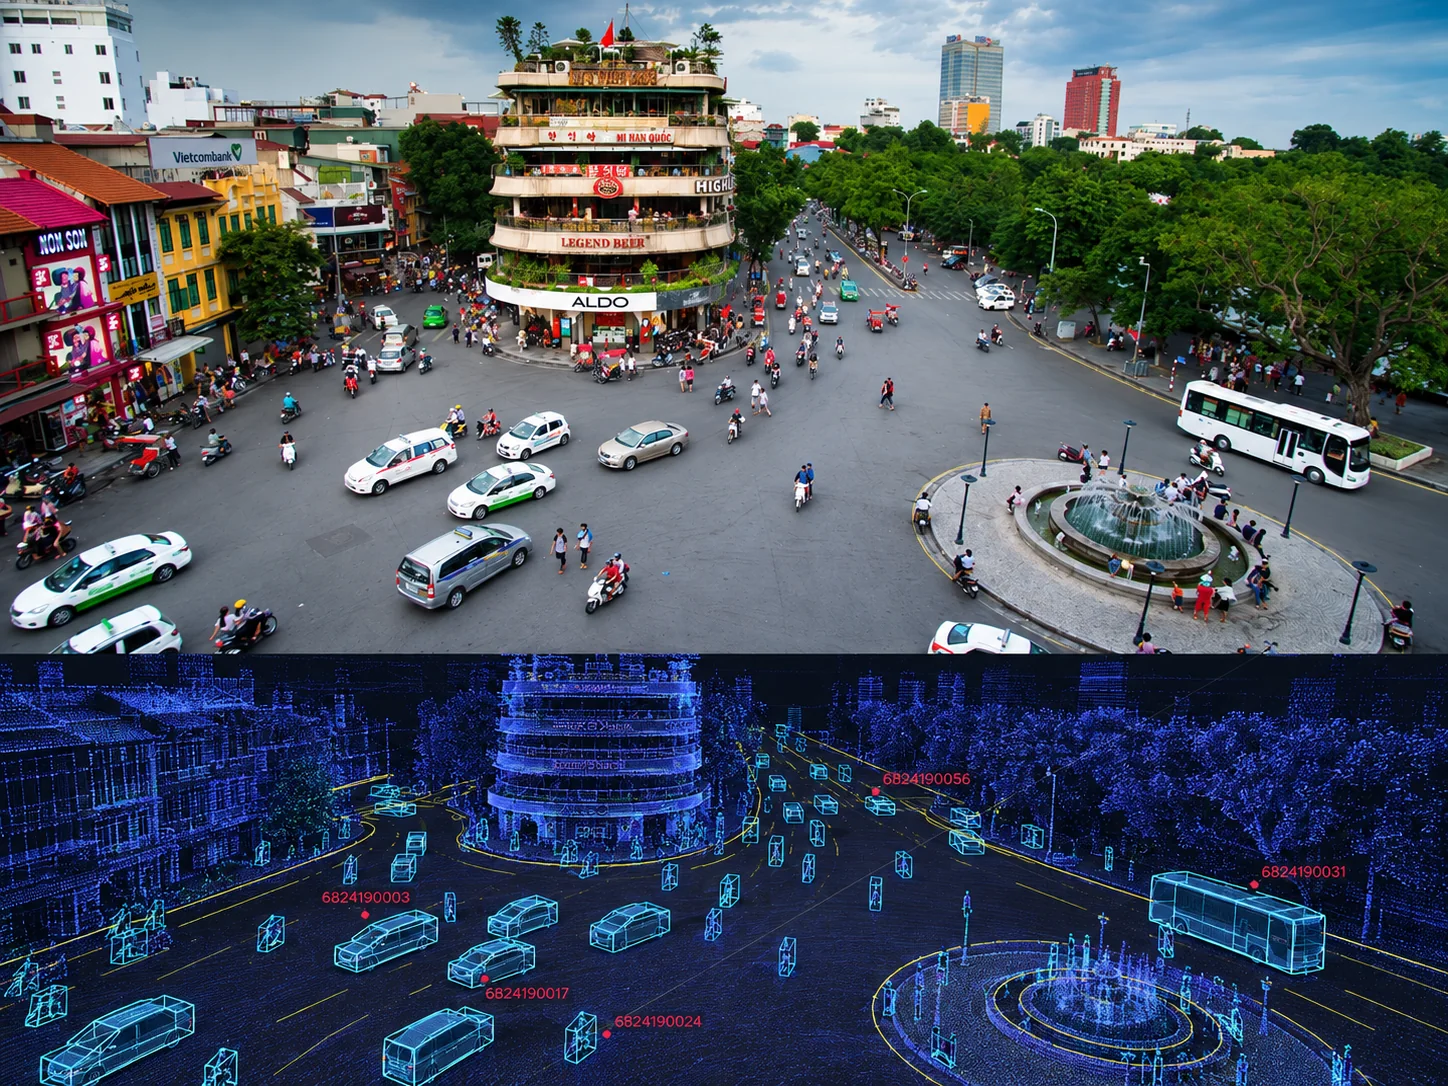
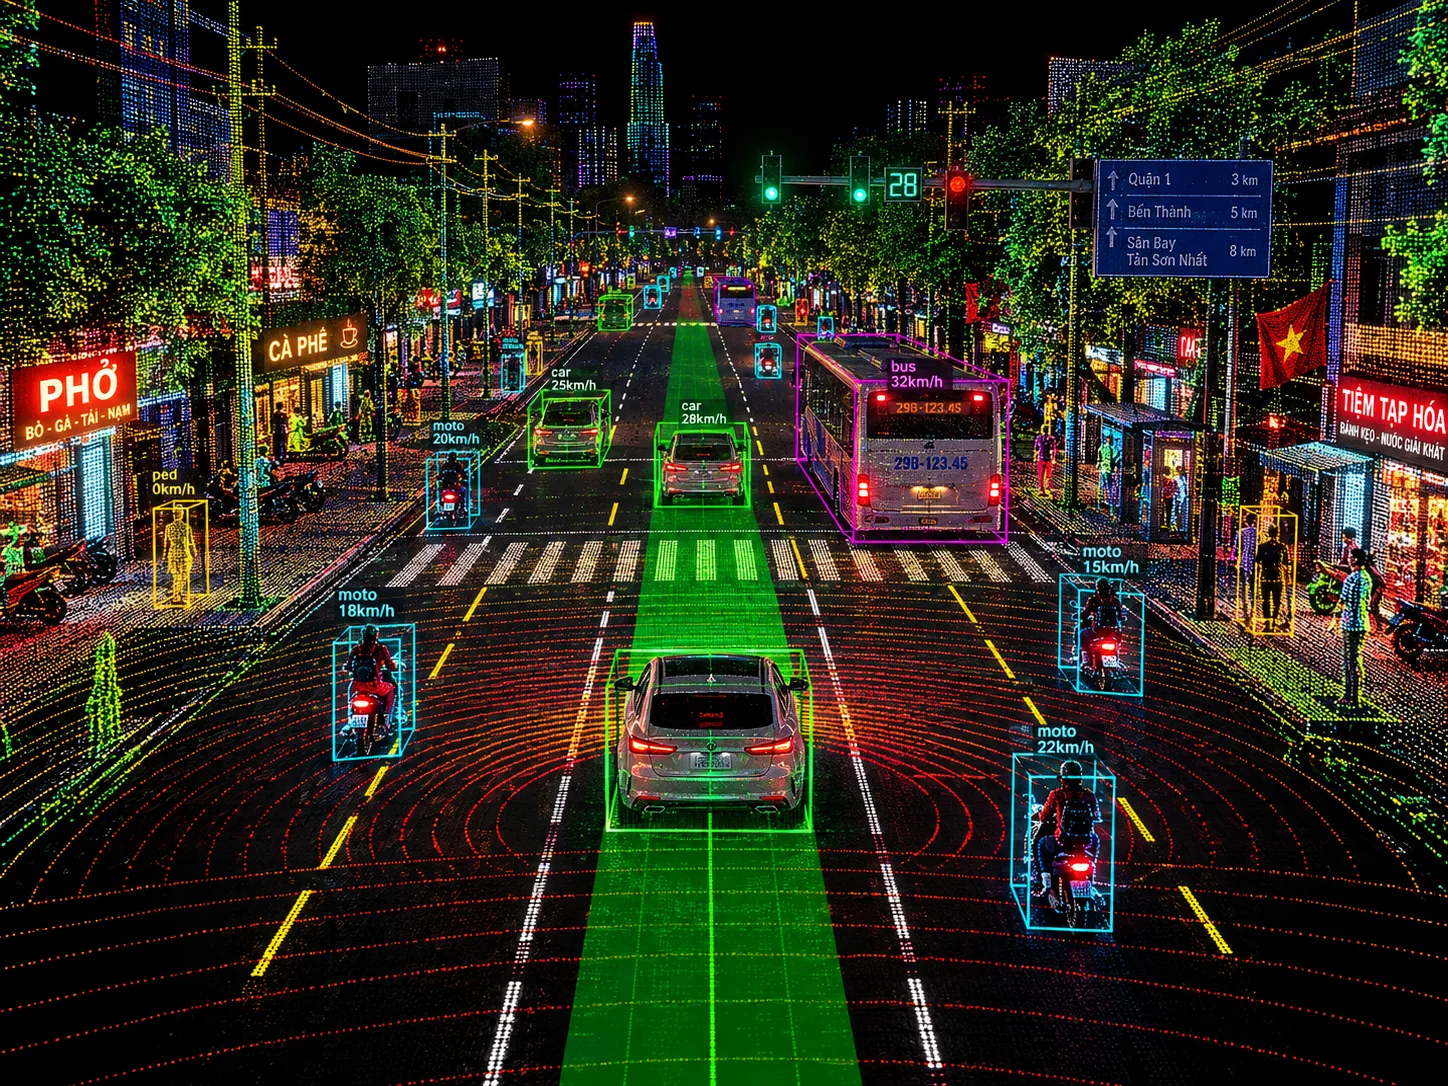
道路的实时模型,而不是静态地图。
TeraFlow 持续将道路活动重建为交通空间模型。
车辆、摩托车、行人、车道、运动与事件在摄像头画面、三维感知和历史回放之间保持上下文。
从一个路口开始,扩展到整个路网。
为每种规模提供清晰运营
TeraFlow 连接传感、感知与运营,并明确每个集成点。
无需更换整个平台即可更新模型、边缘节点与集成。
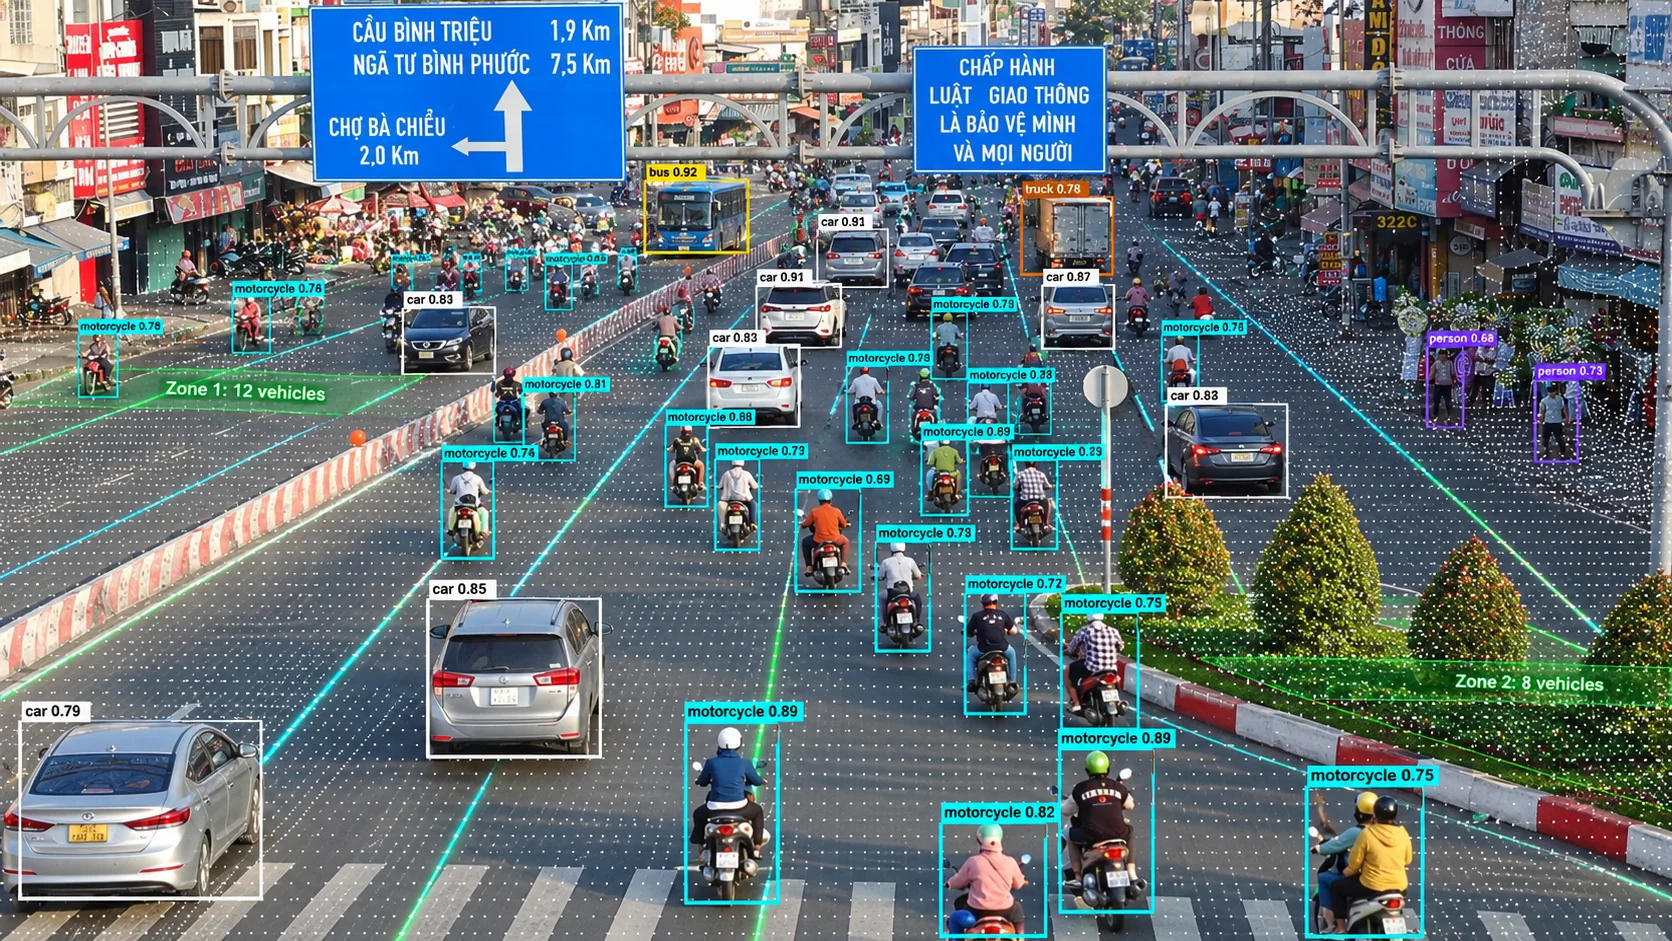
模块化
按站点增加传感与感知。
边缘 + 中心
本地处理,集中运营。
多站点
管理多个路口与走廊。
可审查
回放事件并审查运营决策。
交通系统应当显示它看到了什么、状态如何变化,以及何时需要人工介入。
TeraFlow 工程原则
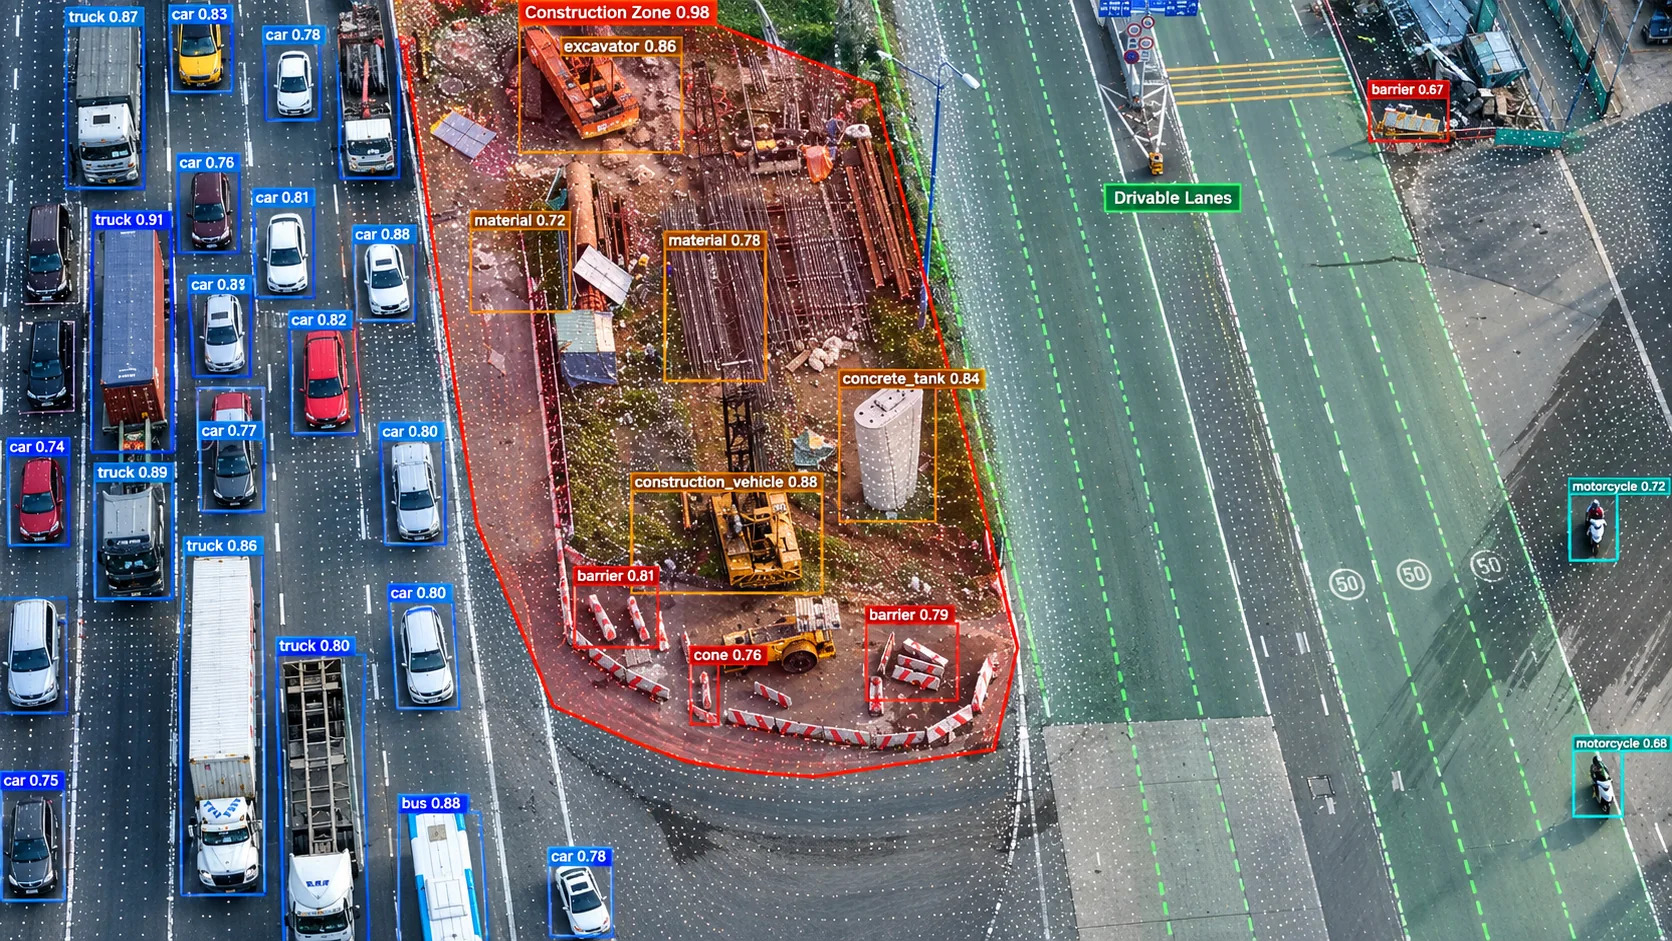
围绕现有基础设施构建
- 软件优先的部署范围
- 在可行处复用现有基础设施
- 围绕运营规划集成
- 记录每个集成点
- 可维护的软件架构
- 远程配置与审查
- 集中式运营可视性
为道路部署而建,并通过研究持续改进。
TeraFlow 面向实际部署开发,并通过感知、跟踪与决策支持研究持续改进。
生产部署
生产交通系统。
RESEARCH
感知与交通应用研究。
集成
按站点与运营环境界定。
从一个路口开始,扩展到整个路网。
TeraFlow Command
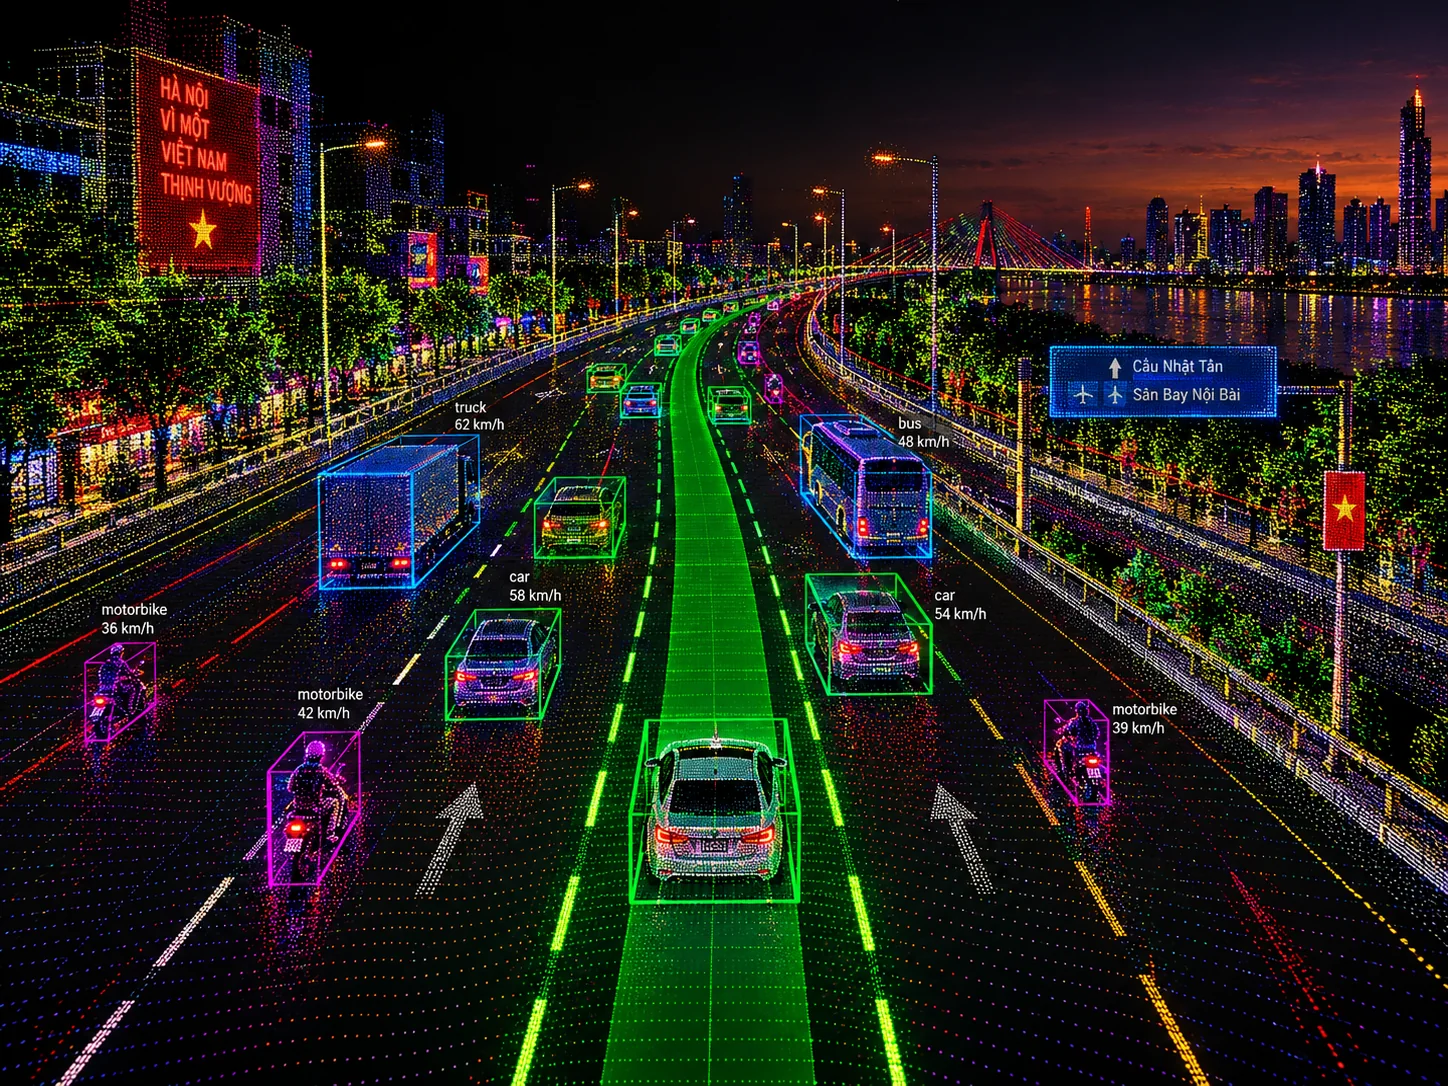
在多个站点监控实时交通、检查事件并查看系统健康。
在摄像头、三维交通环境与已记录事件之间切换,同时保留上下文。
- 道路与路口实时视图
- 摄像头 + 三维交通环境
- 站点与传感器健康
- 事件审查与回放
- 远程配置