


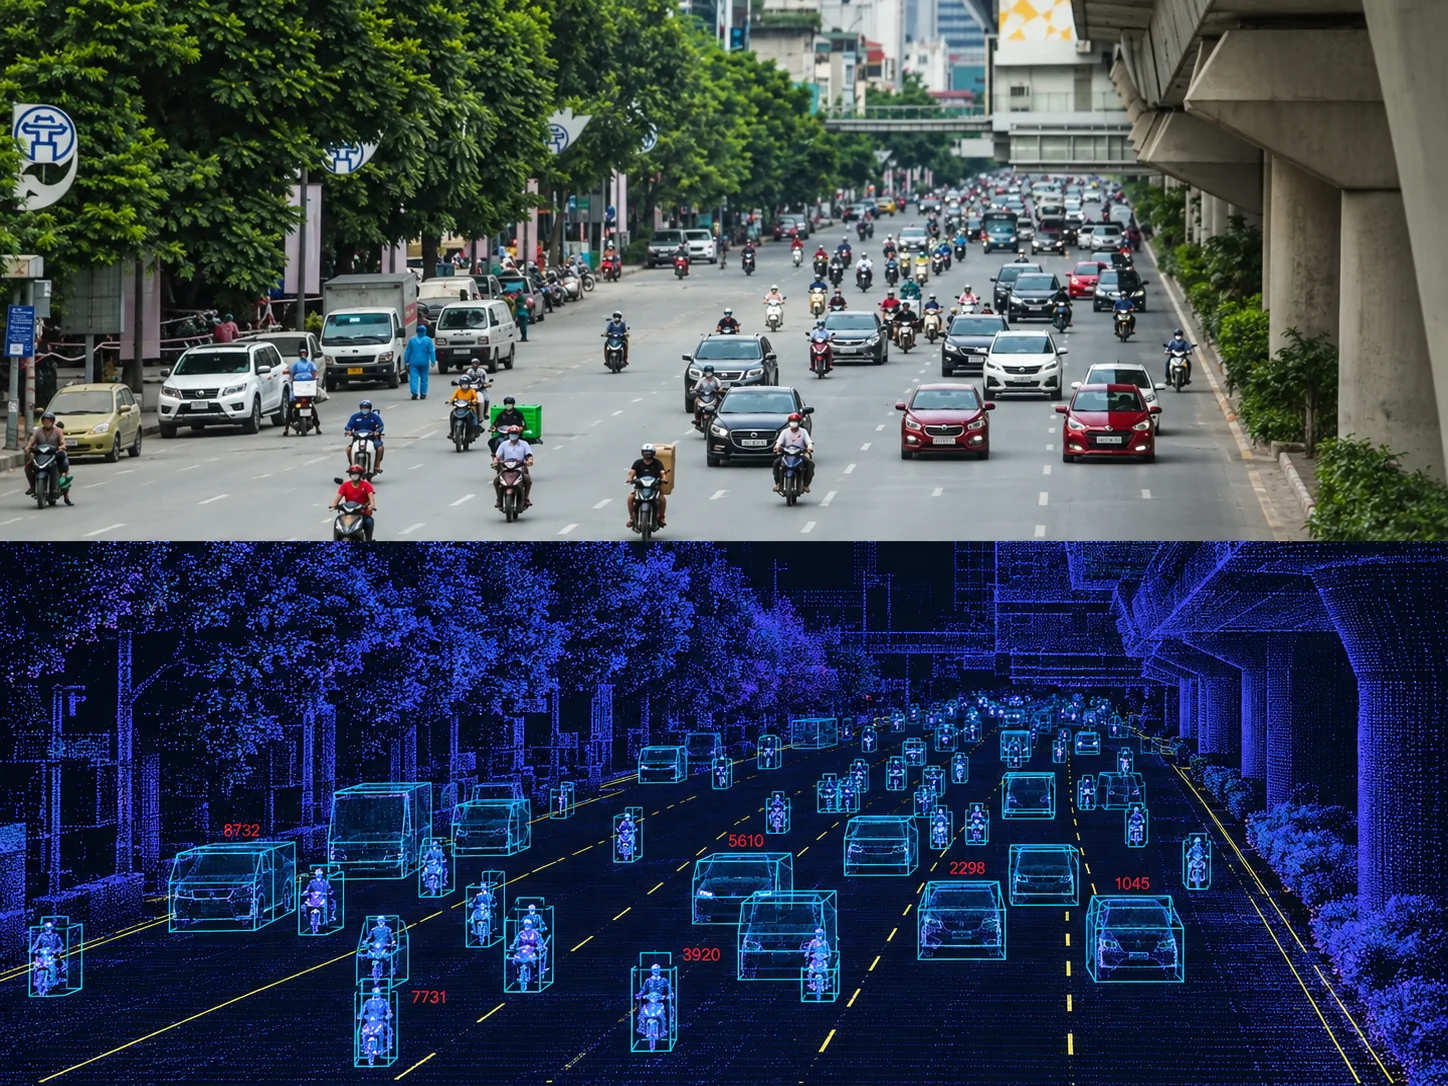
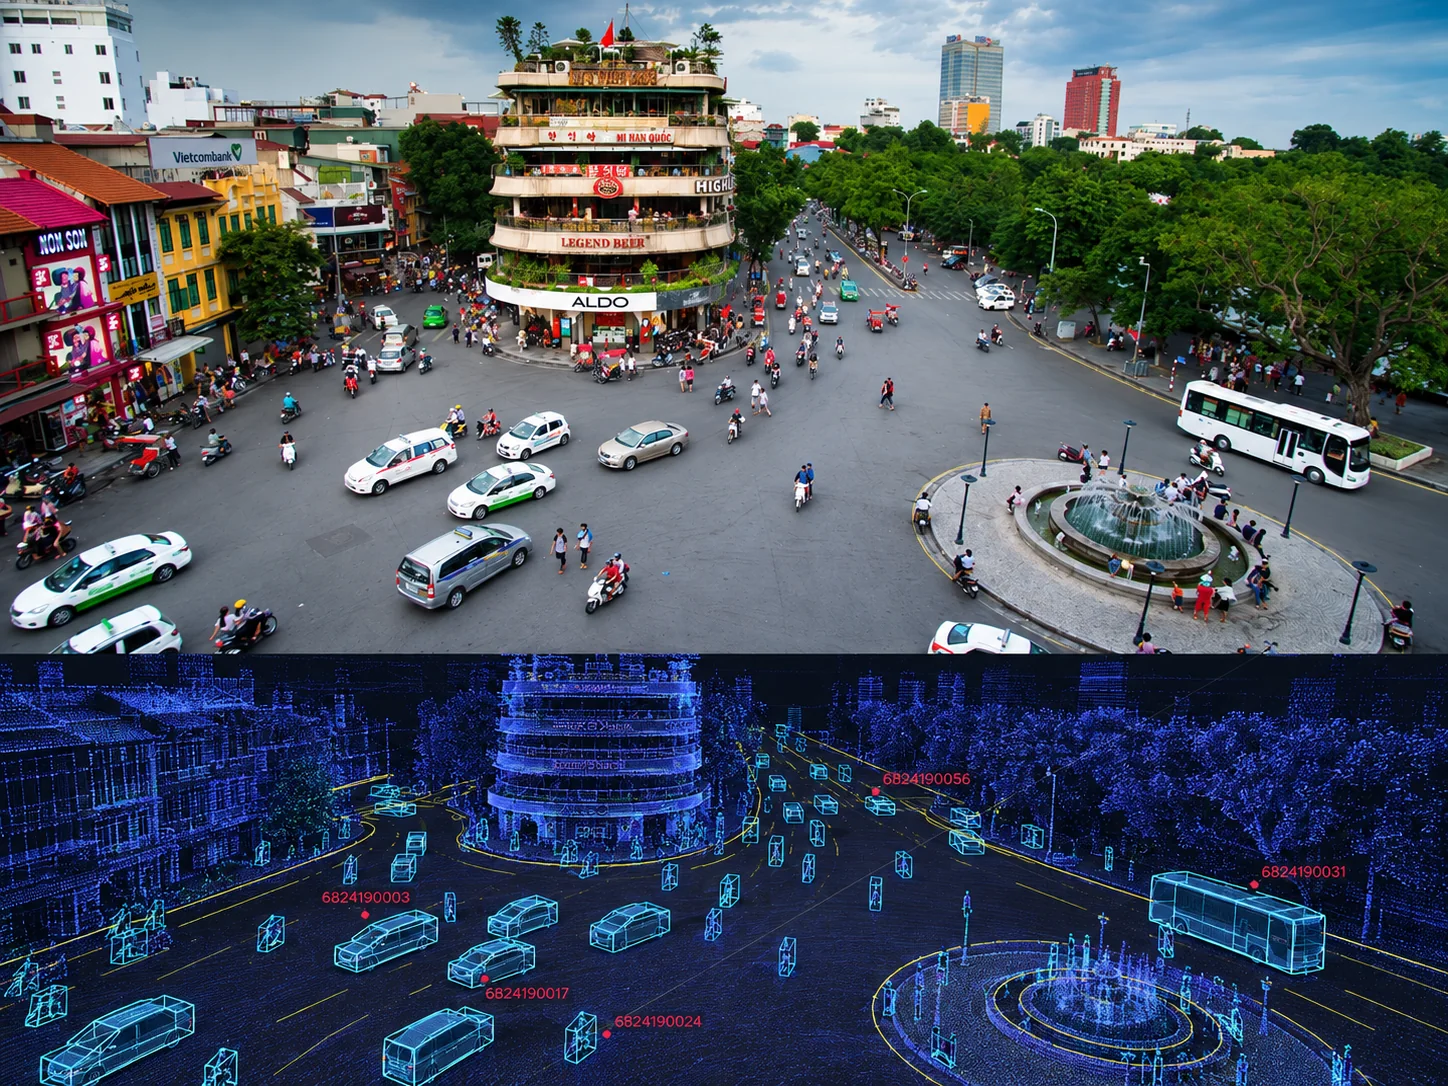
传感器对齐
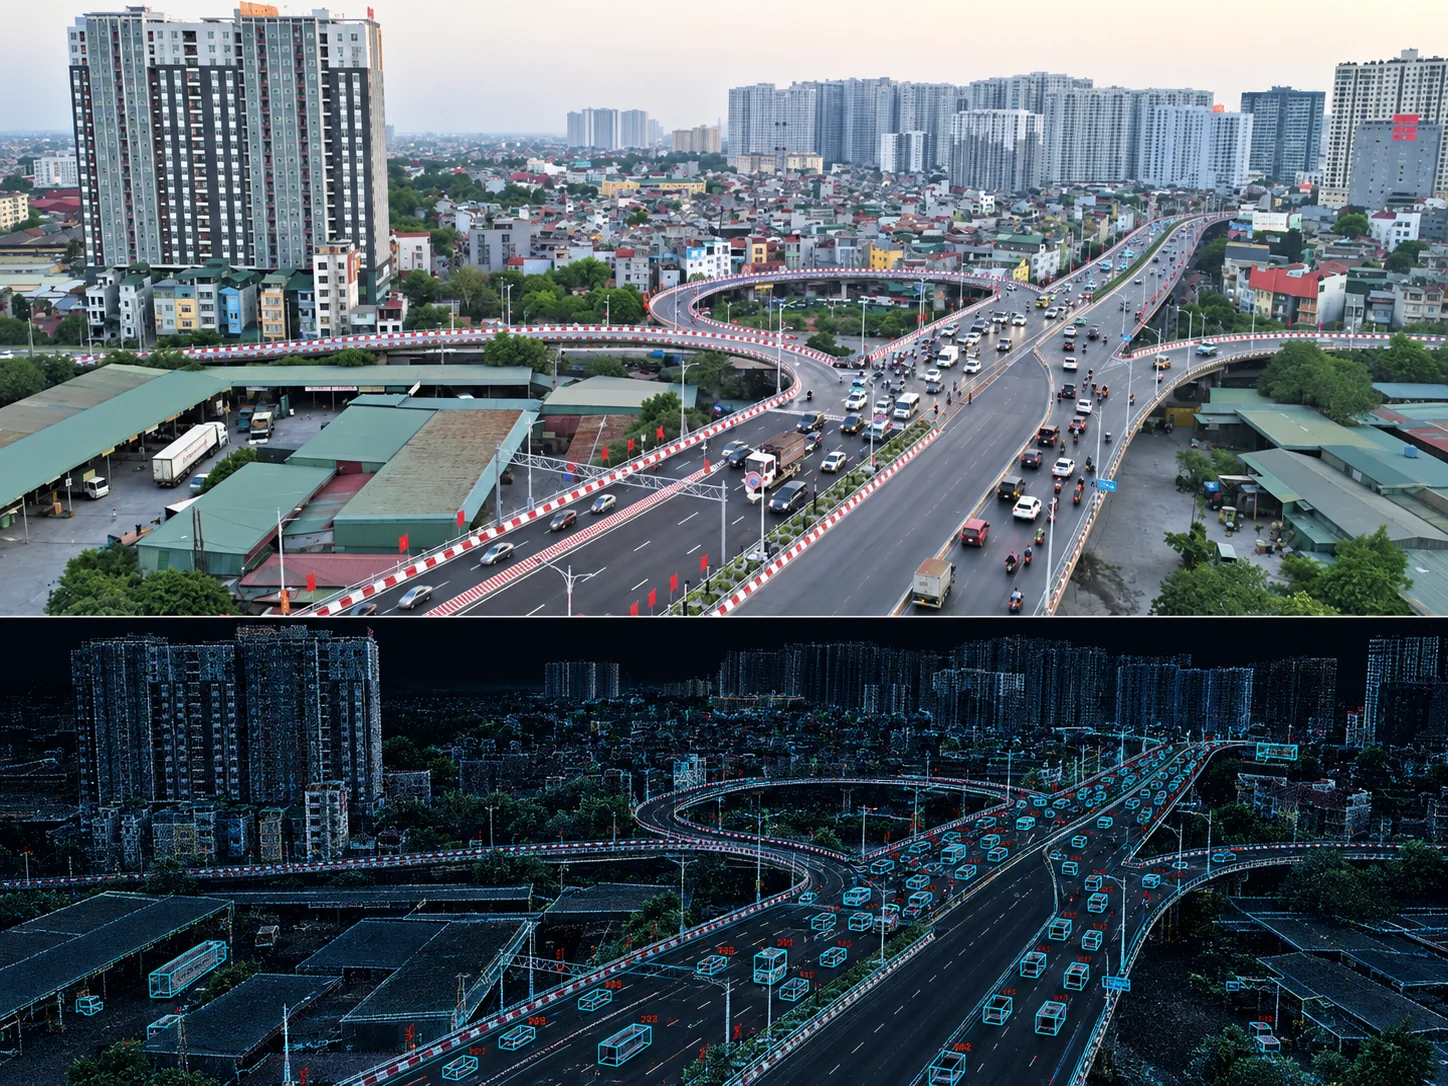
摄像头、激光雷达与道路上下文观测在时间与空间上对齐。标定、时钟与覆盖假设均有记录,确保结果可被审查。
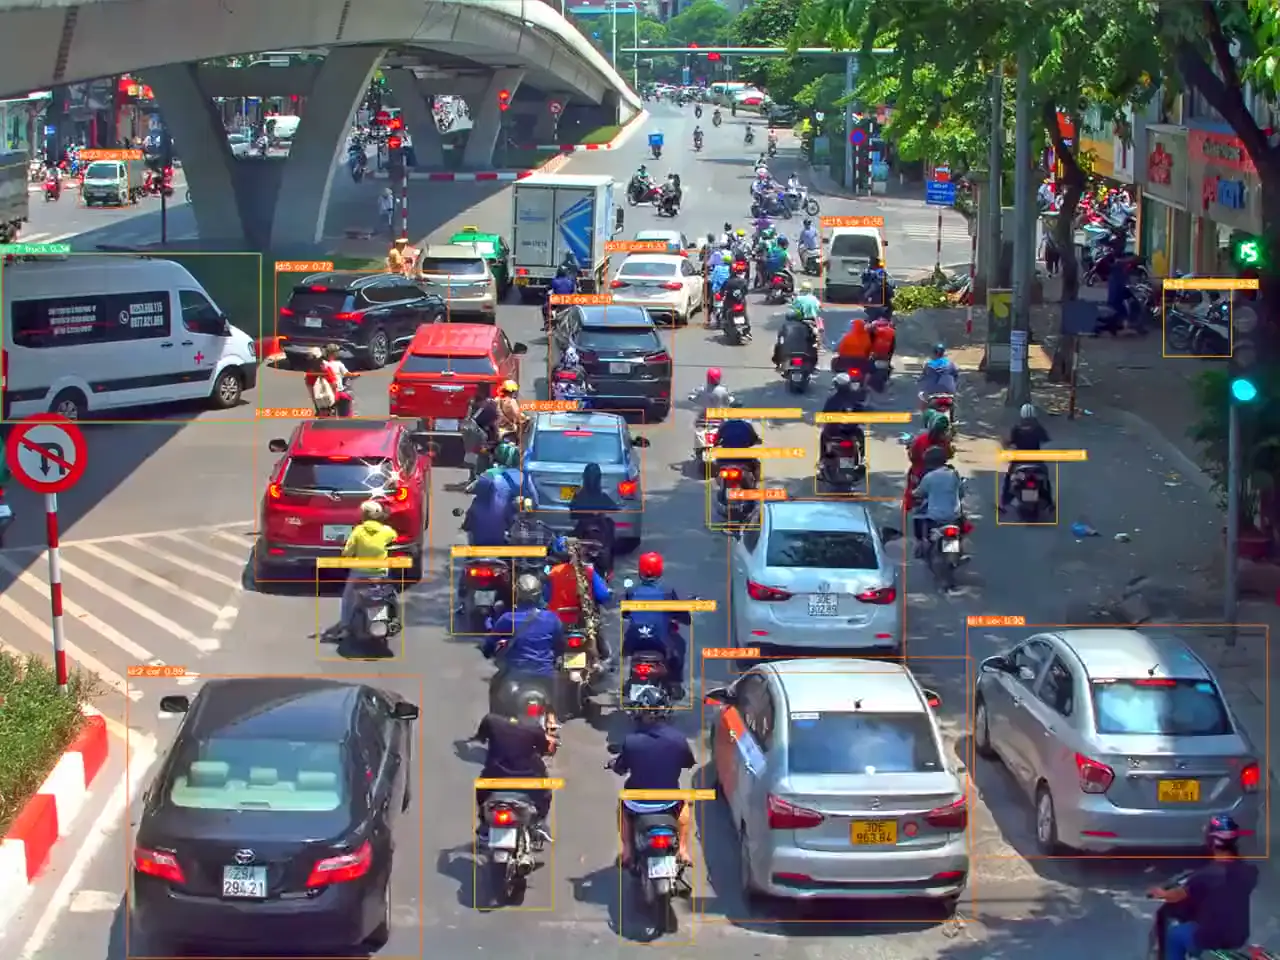
TeraFlow 连接路侧传感器、三维感知与跟踪,显示正在发生什么以及交通如何变化。
CAMERA + LIDAR
边缘处理
三维跟踪
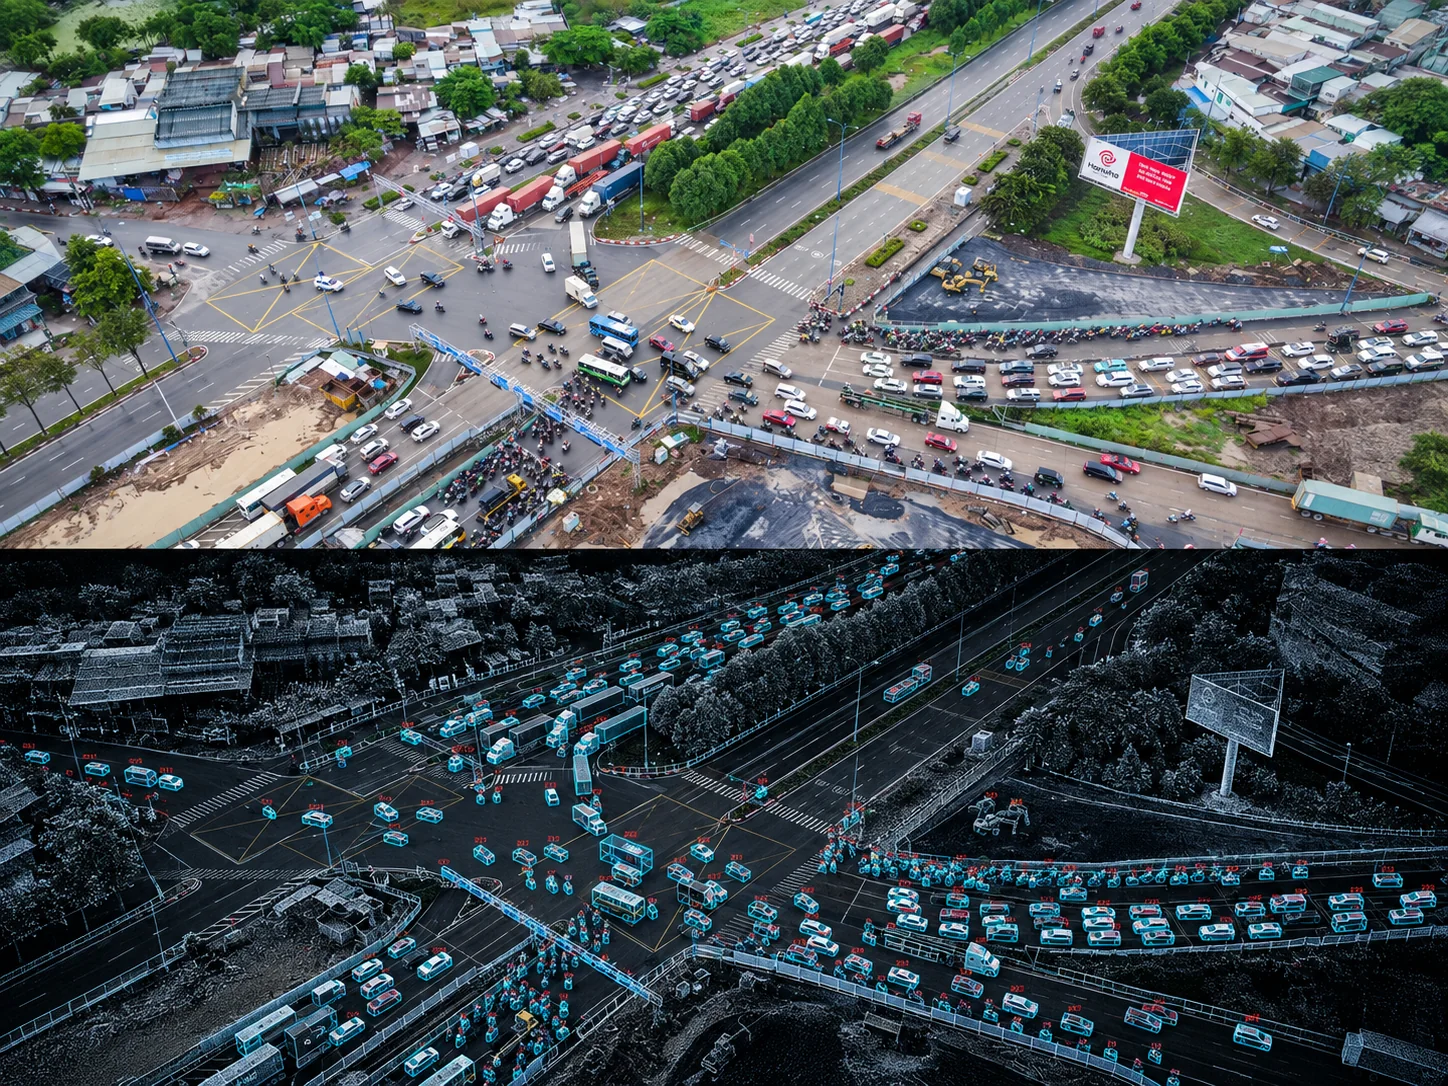


摄像头提供外观,激光雷达提供几何与深度。
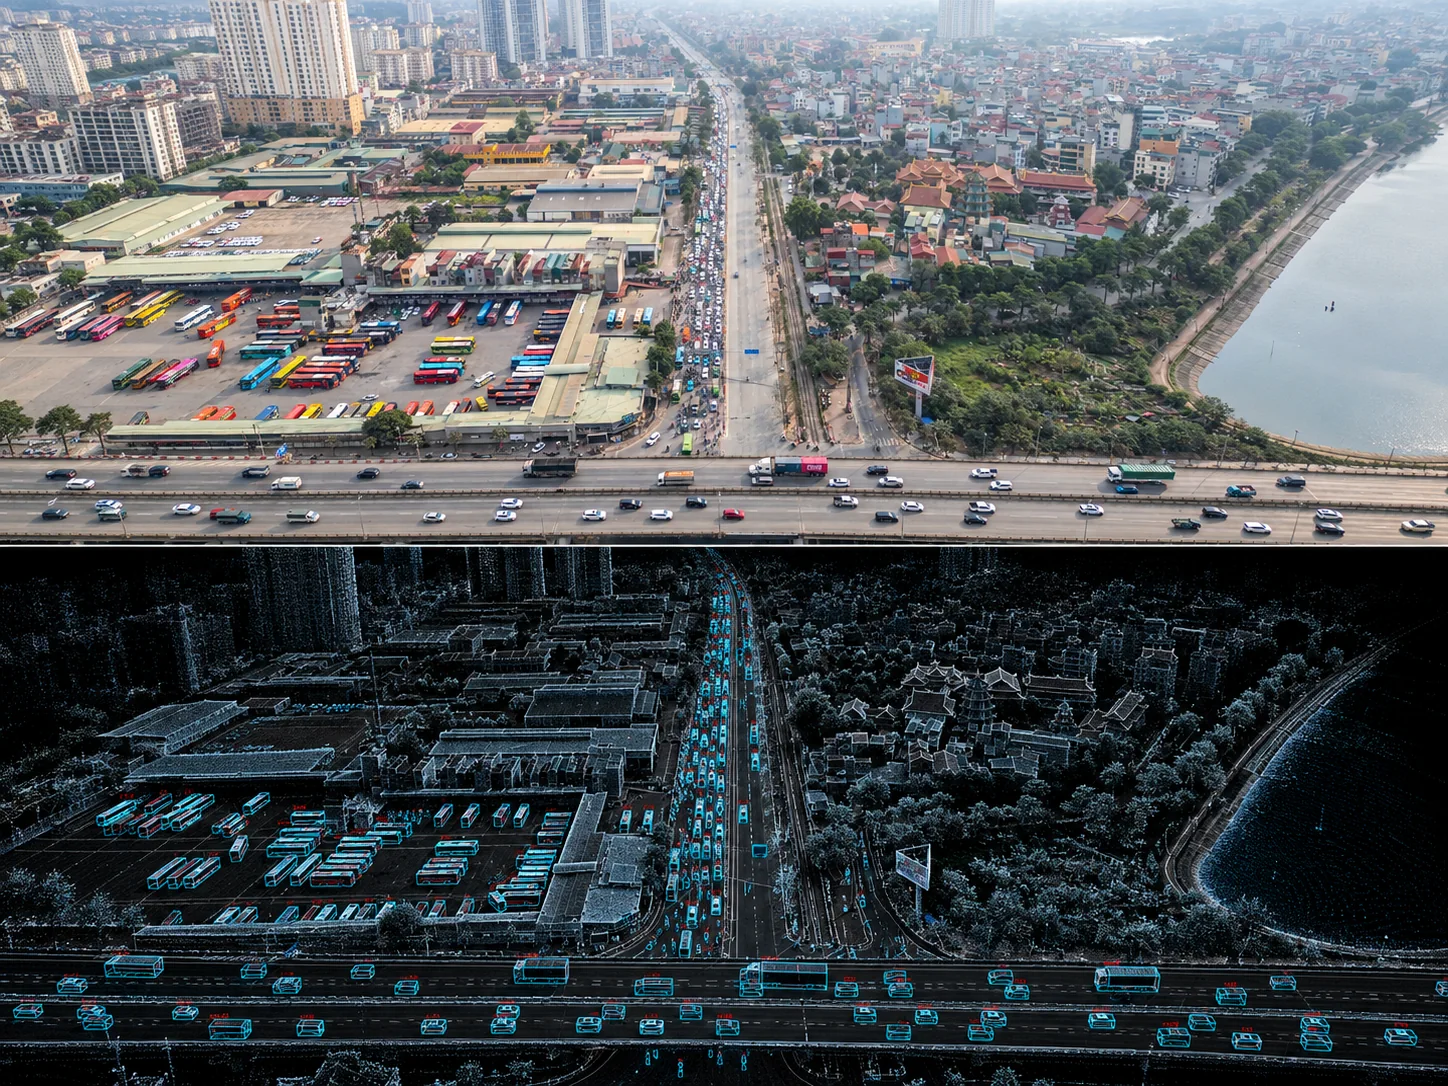
TeraFlow 将摄像头与激光雷达组合为可测量、回放和审查的交通视图。
TeraFlow 研究感知 → 孪生 → 决策支持
持续交通状态感知
摄像头与激光雷达传感器融合
车辆、行人、骑行者与公共交通
本地感知与事件过滤
可与现有交通系统协同工作
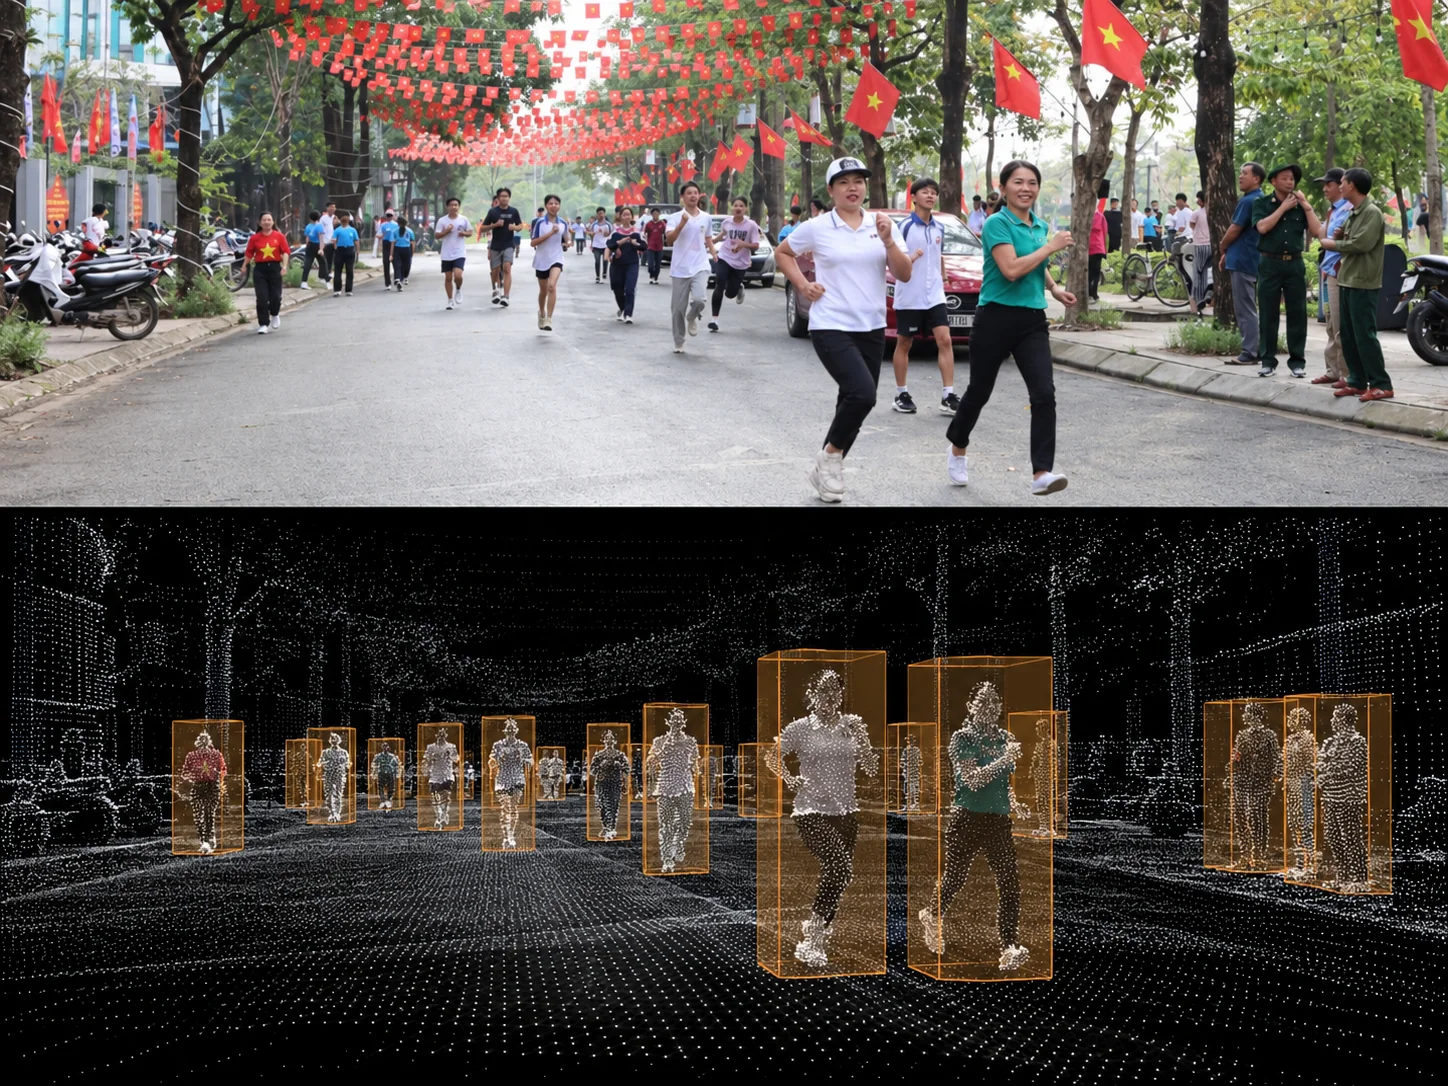
TeraFlow 可在边缘处理感知数据、限制保留时间,并提供聚焦运动而非身份的运营视图。
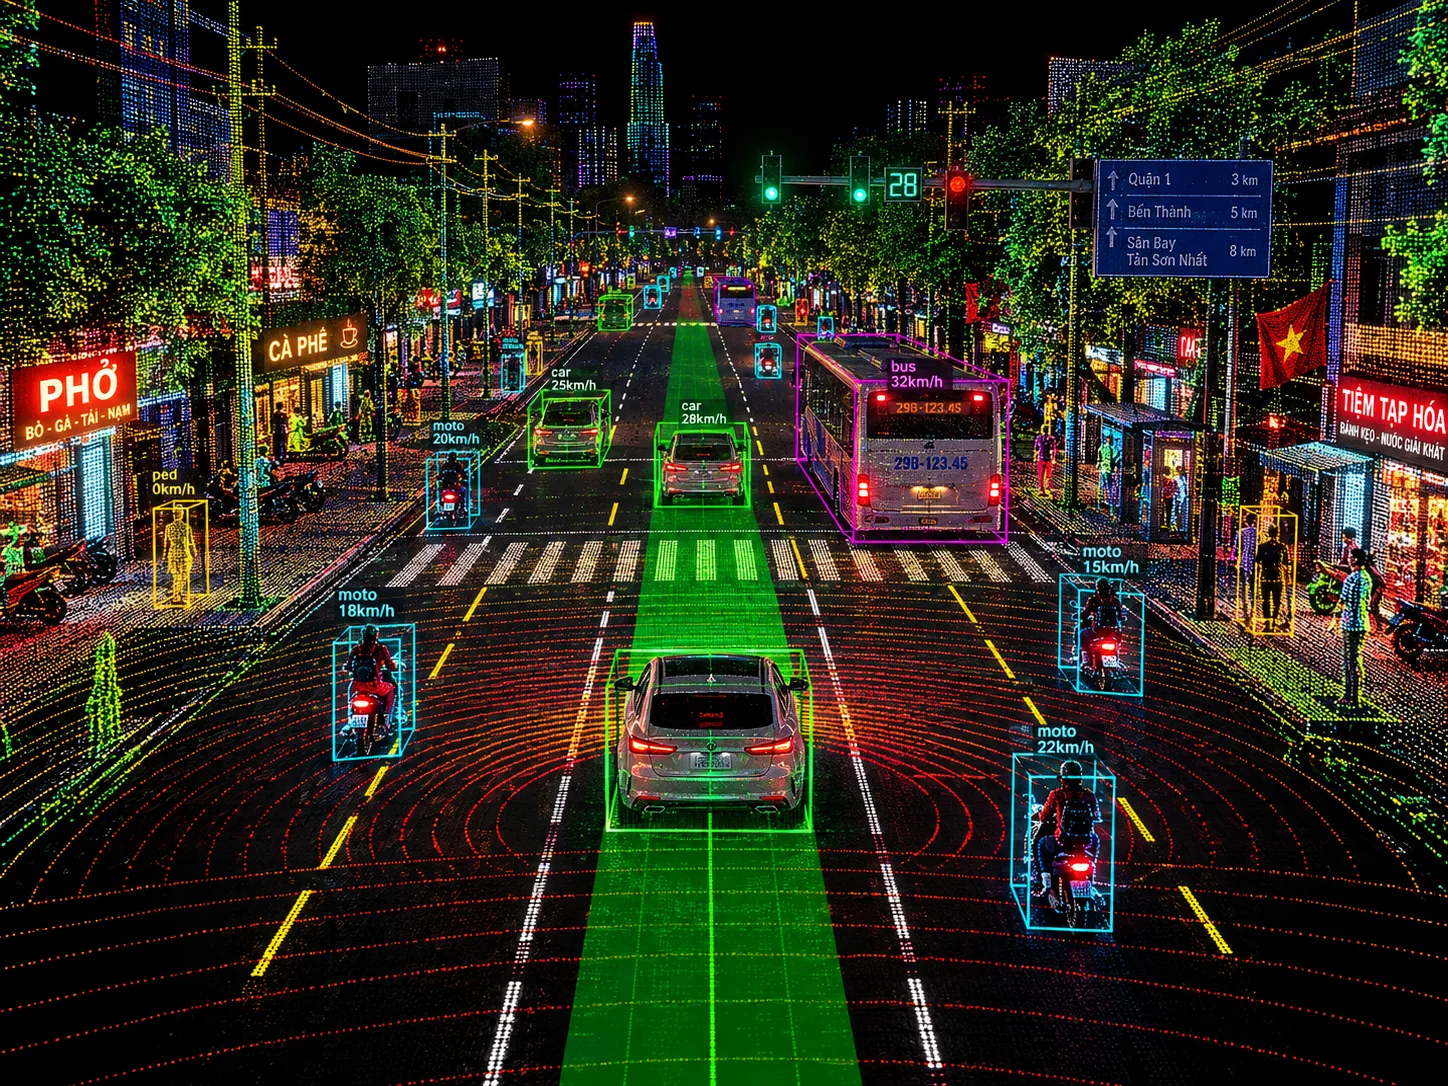
TeraFlow 持续将道路活动重建为交通空间模型。
车辆、摩托车、行人、车道、运动与事件在摄像头画面、三维感知和历史回放之间保持上下文。
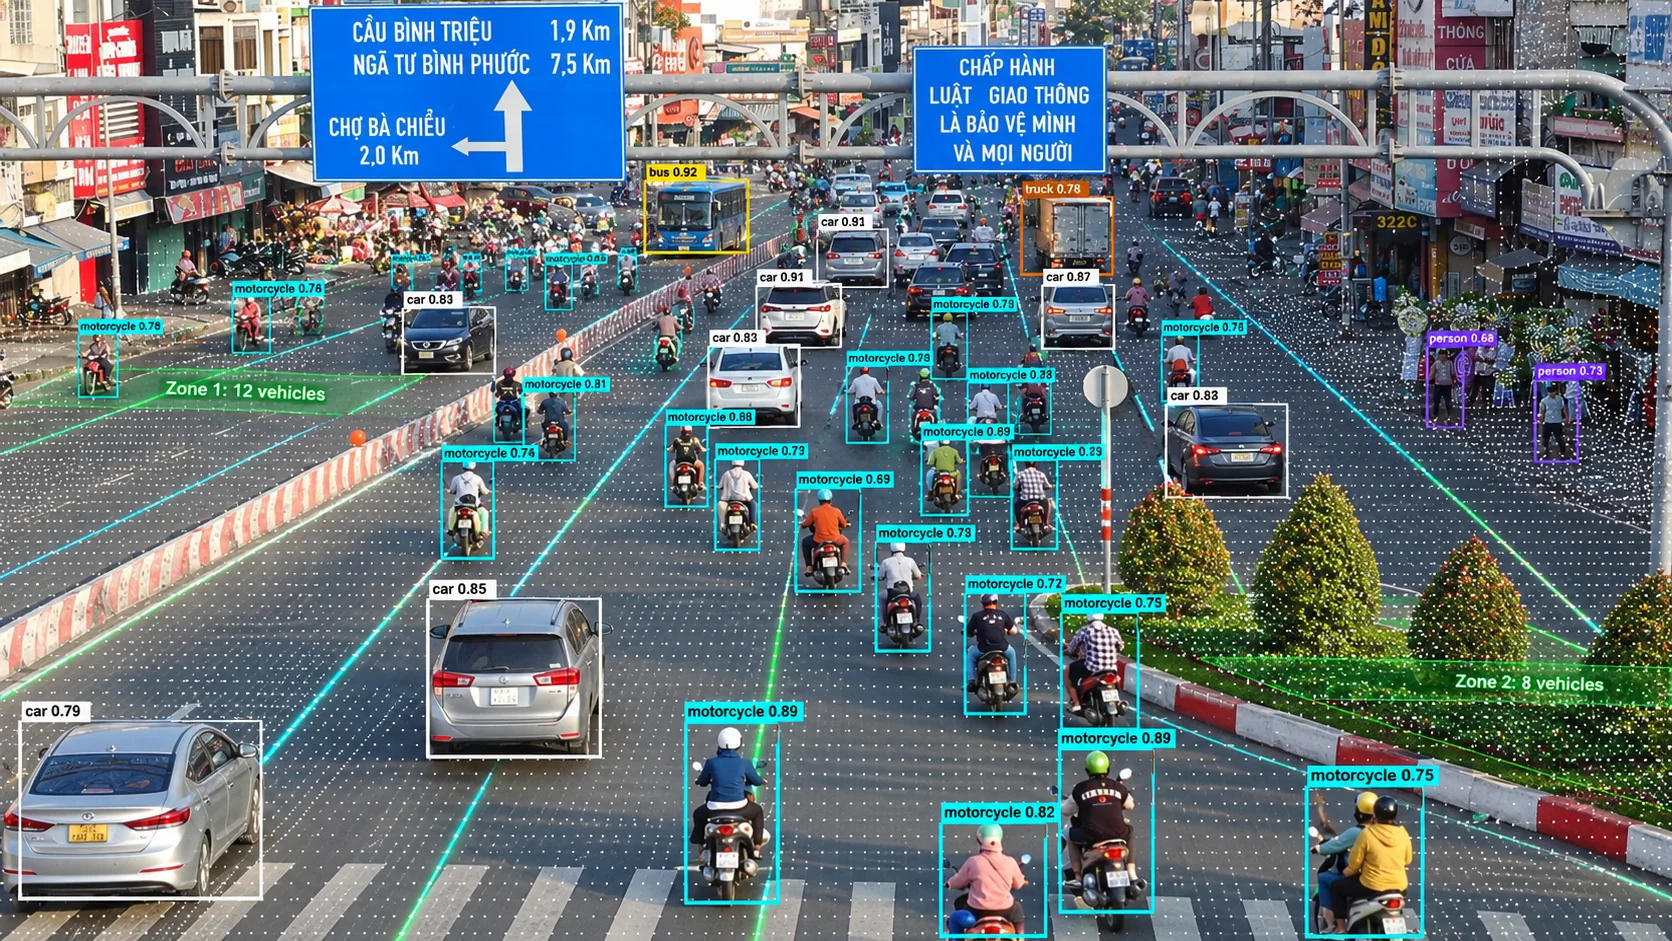
按站点增加传感与感知。
本地处理,集中运营。
管理多个路口与走廊。
回放事件并审查运营决策。
TeraFlow 工程原则
在多个站点监控实时交通、检查事件并查看系统健康。
在摄像头、三维交通环境与已记录事件之间切换,同时保留上下文。
技术架构
TeraFlow 将传感、感知、跟踪、交通孪生与审查拆分为可审查的阶段,使每一部分都能单独测试与替换。
摄像头、激光雷达与道路上下文观测在时间与空间上对齐。标定、时钟与覆盖假设均有记录,确保结果可被审查。
观测转化为带有置信度与来源的空间检测。模型版本受到跟踪,不确定性对审查者保持可见,而非被抹平。
检测随时间关联为轨迹,在遮挡与交接过程中保留身份,并明确轨迹终止。
轨迹、运动区域、事件与基础设施状态组合为持续更新的运营场景,供运营人员审查。
选定处理在道路附近运行,以控制延迟、带宽与身份暴露。仍由中心处理的部分按部署明确记录。
身份最小化、可配置保留期限与隐私区域是项目启动即设定的配置,而非事后补充,并在验收时验证。
运营人员通过纳入范围的浏览器界面审查当前与已记录状态、轨迹与事件,不引入任何隐藏访问路径。
We use cookies to help this site function, understand service usage, and support marketing efforts. Visit Manage Cookies to change preferences anytime. View our Cookie Policy for more info.