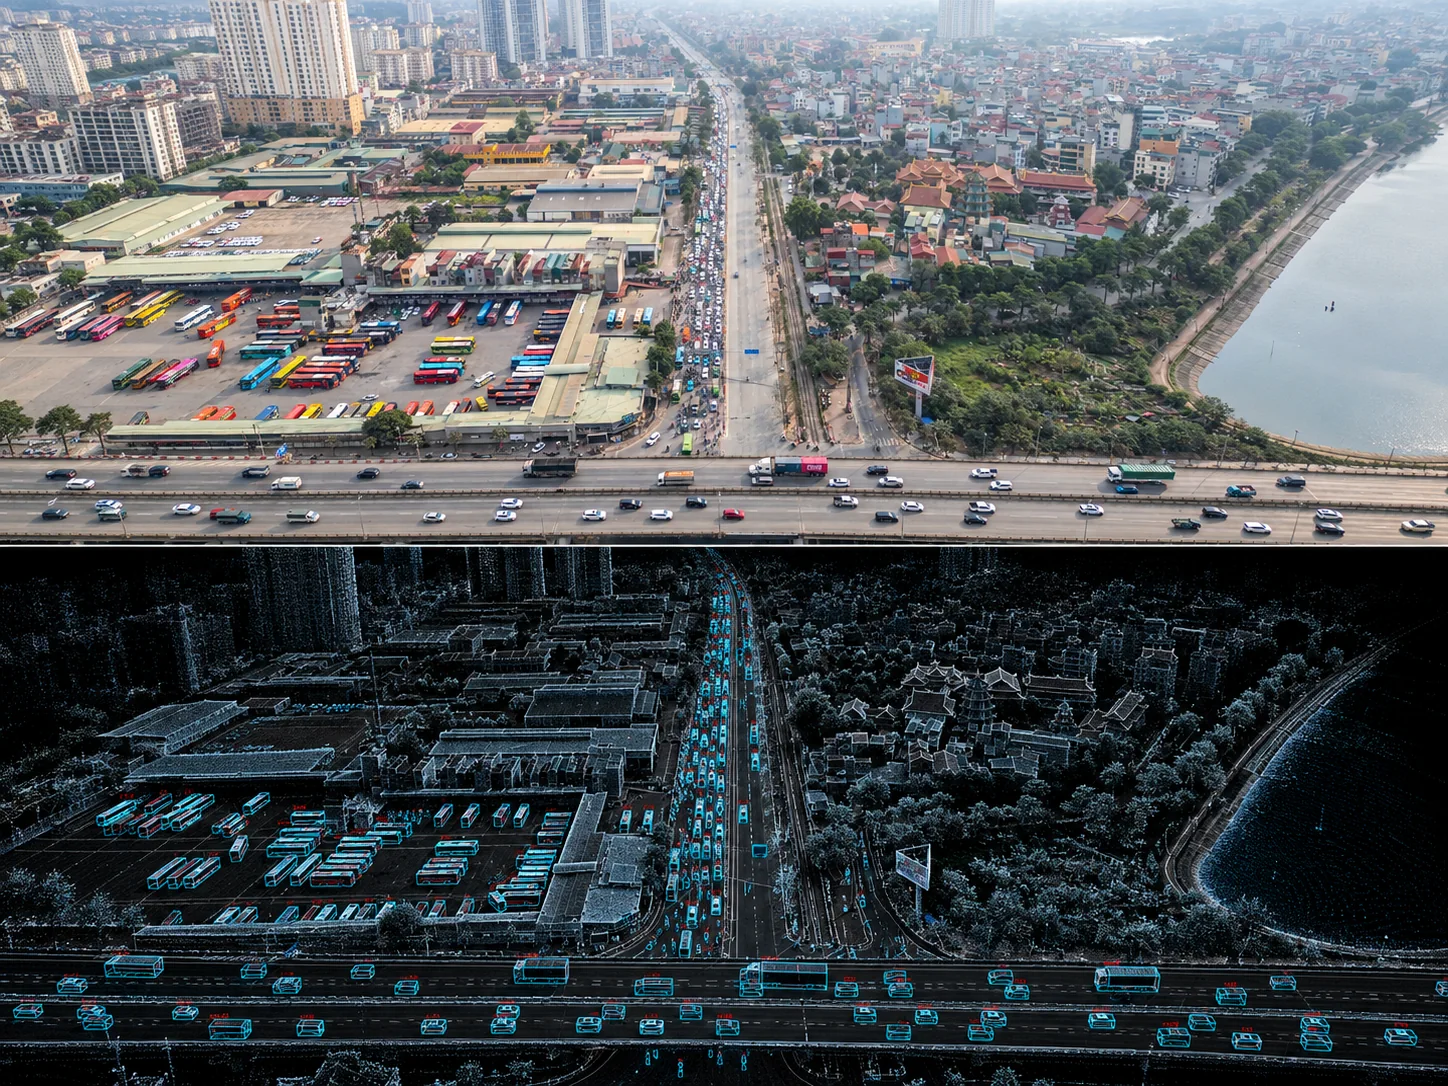
在感知层之上构建。
审查 ROS 2 与 API 集成边界,并按软件包与部署范围确认可用性。
审查集成边界依据明确契约构建。
TeraFlow 集成将传输、坐标系、时间戳、检测、轨迹与事件分开处理。ROS 2 驱动与 API 的可用性须按所选软件包与部署范围确认。
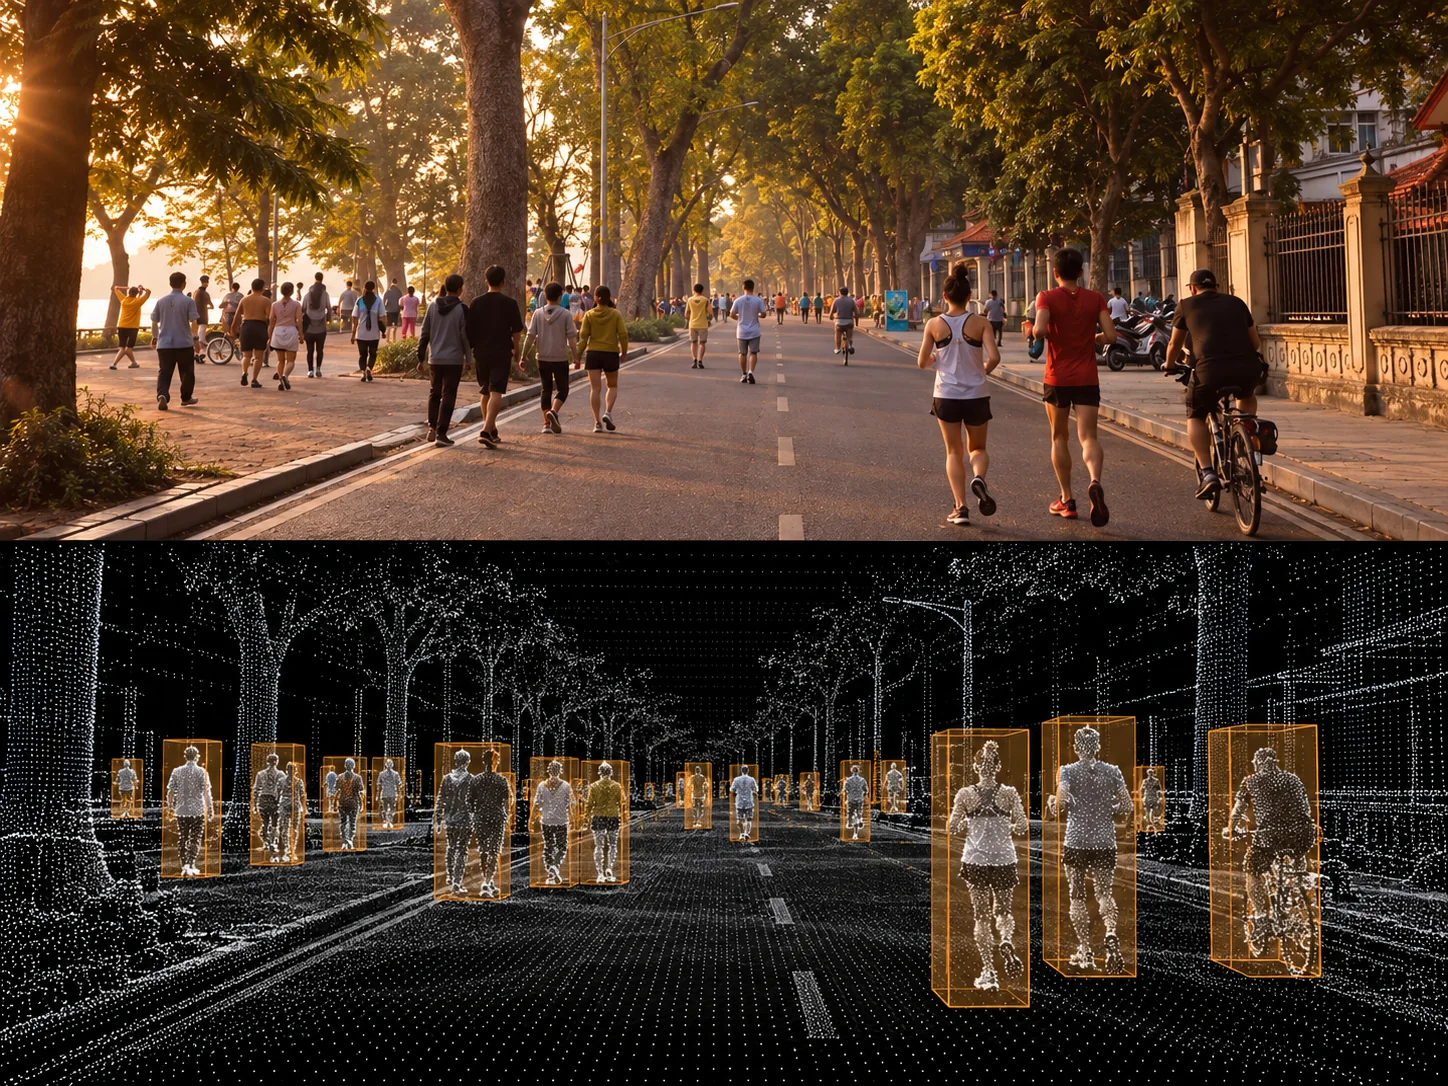
可移植接口,按范围确认。
目标操作系统、语言绑定、消息结构与支持承诺会在技术规划中记录;本页不承诺通用兼容性。
- Linux x86_64/ARM
- MacOS x86_64/M1
- Windows x86_64
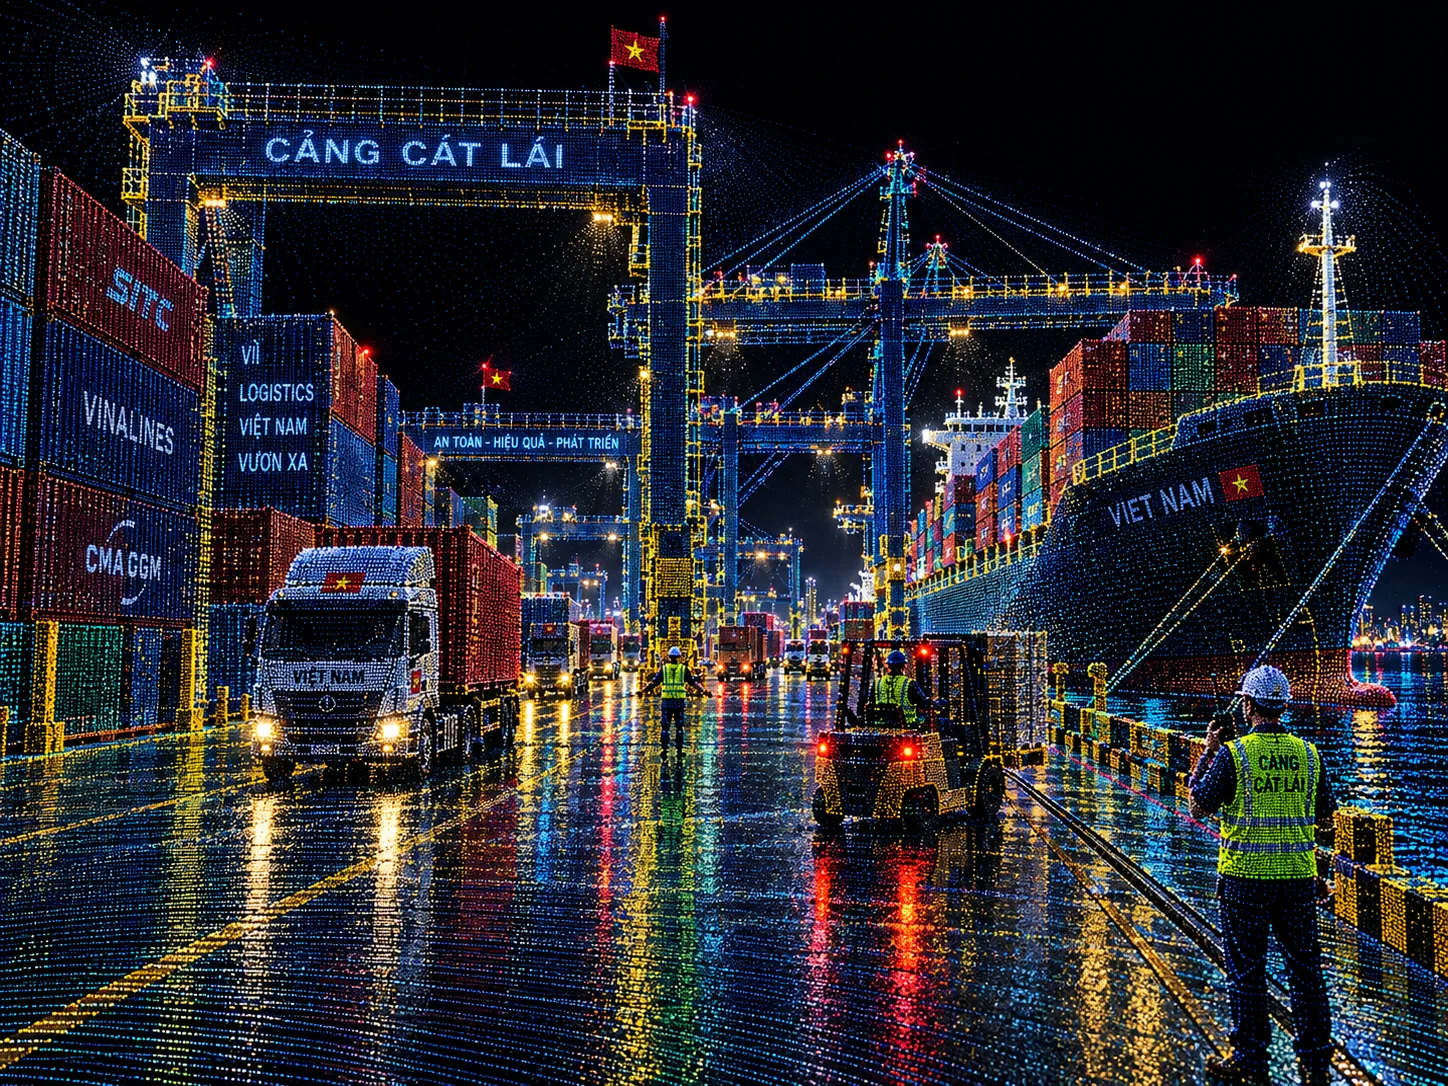
审查 ROS 2 与 API 集成边界,并按软件包与部署范围确认可用性。
审查集成边界TeraFlow 集成将传输、坐标系、时间戳、检测、轨迹与事件分开处理。ROS 2 驱动与 API 的可用性须按所选软件包与部署范围确认。
目标操作系统、语言绑定、消息结构与支持承诺会在技术规划中记录;本页不承诺通用兼容性。